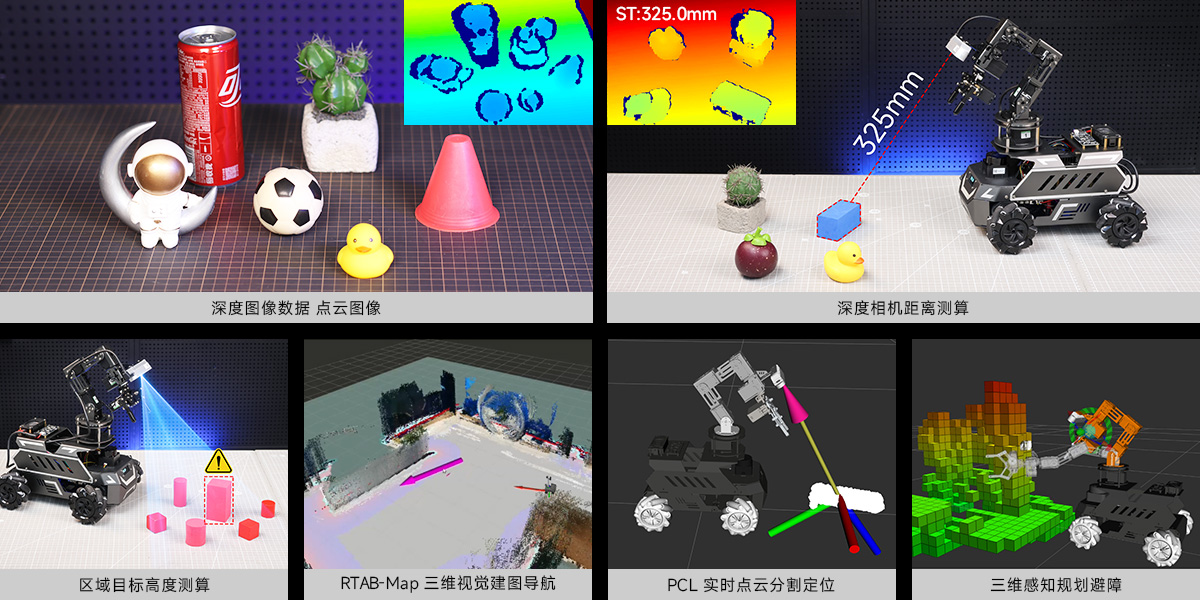
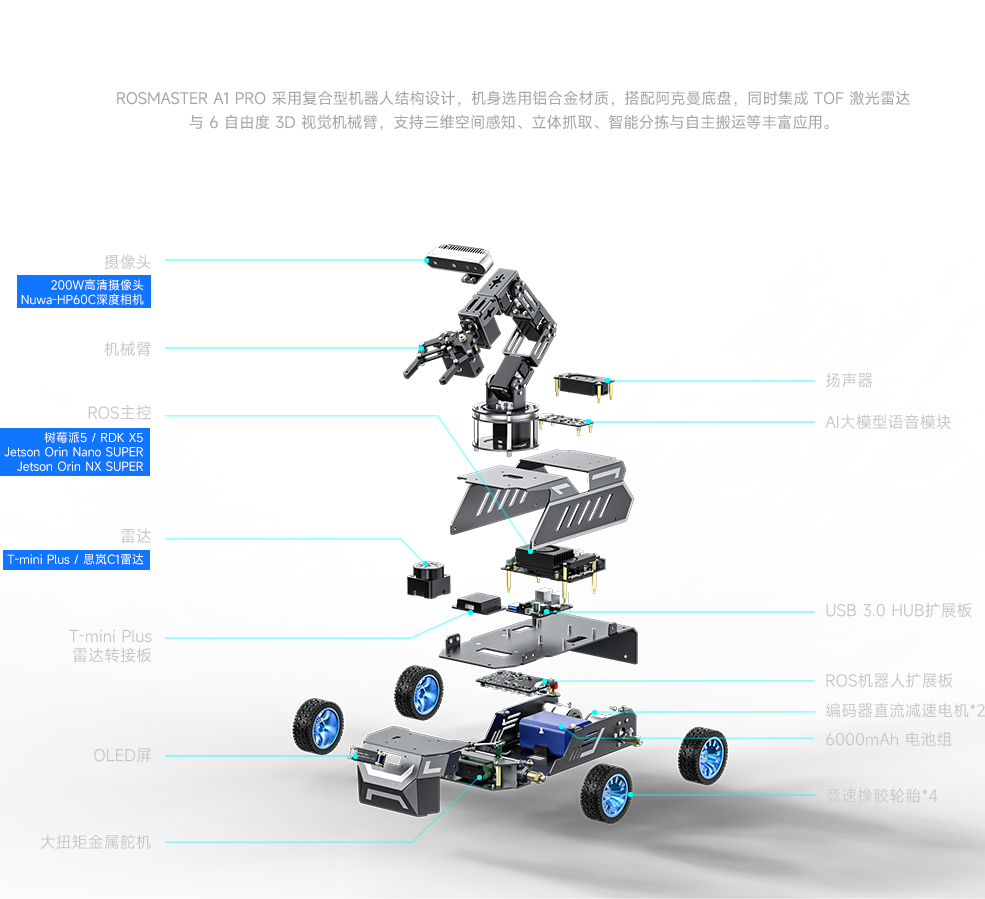
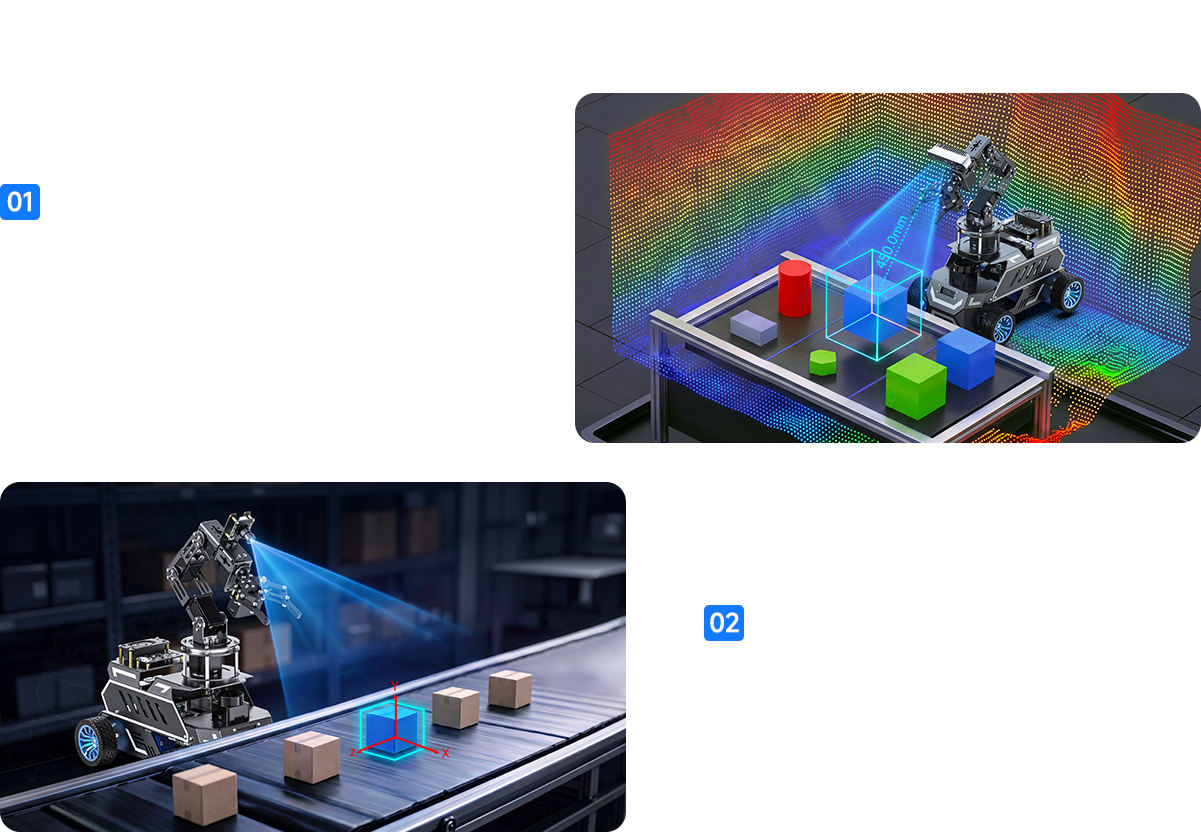
3D深度相机采用3D成像技术,工作距离0.2-4m,水平视场角达73.8°,支持俯仰角调节,兼容高清摄像头AI功能,同时可实现3D深度数据处理、三维建图与导航等进阶应用。
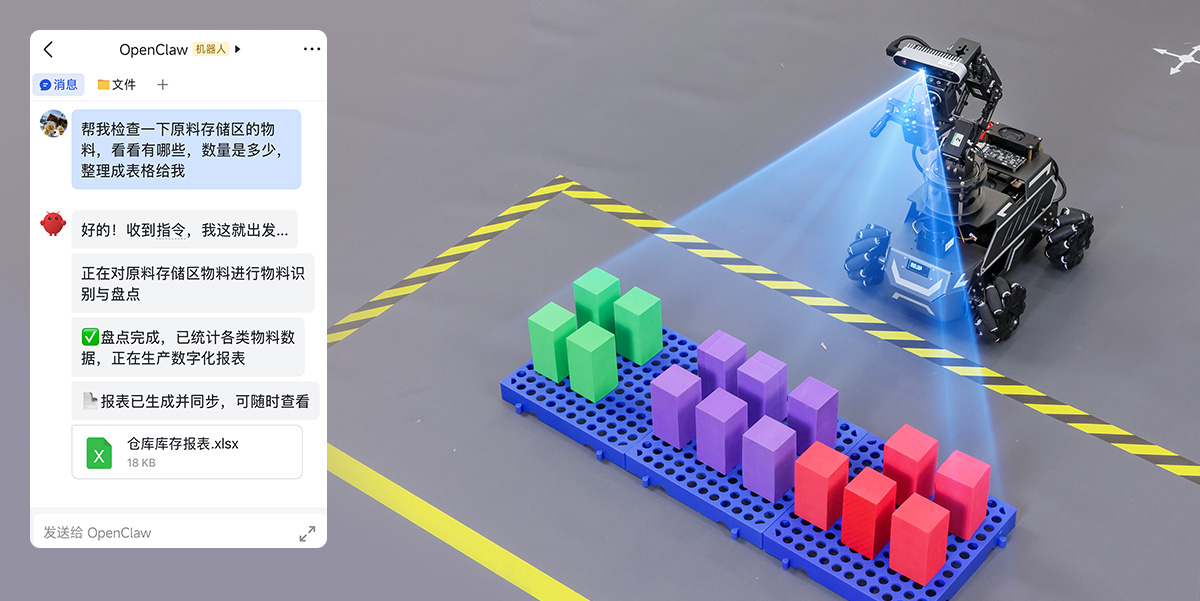
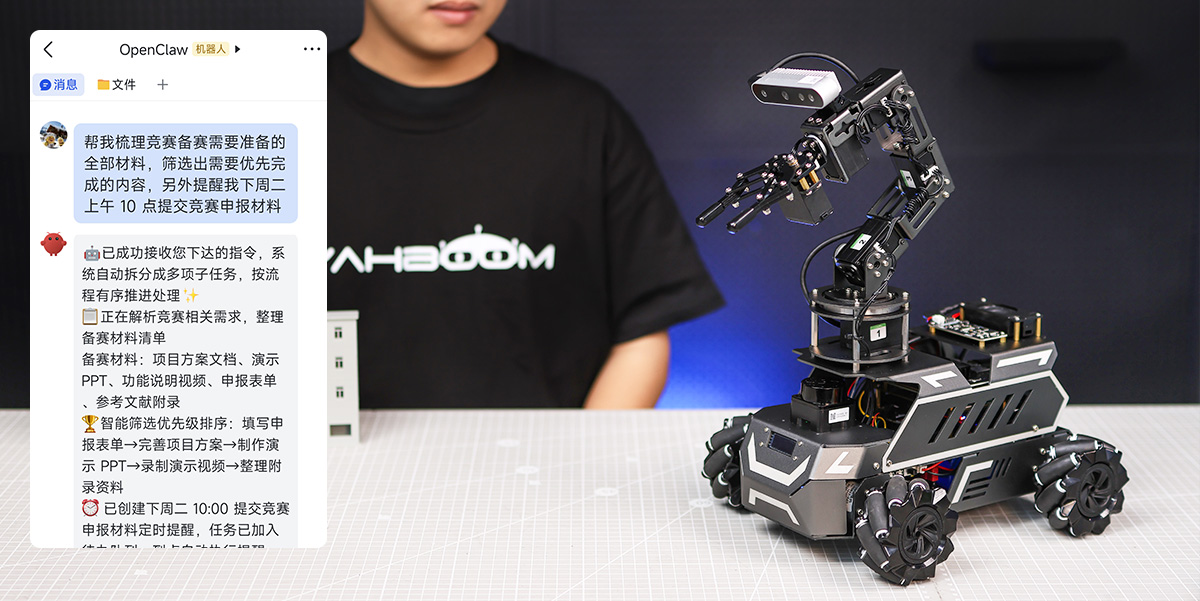
ROSMASTER A1 Pro&M1 Pro 能够远程接收复杂的物体分类指令。通过底层视觉算法实时识别目标特征,从而进行自动化分拣,还能向用户发送结构化报表。
A1 Pro&M1 Pro 可以将语音转化为行动指南,从而确保长链条任务的正确执行。
A1 Pro&M1 Pro 可以执行拍照、识别等任务,并将生成多模态报表。
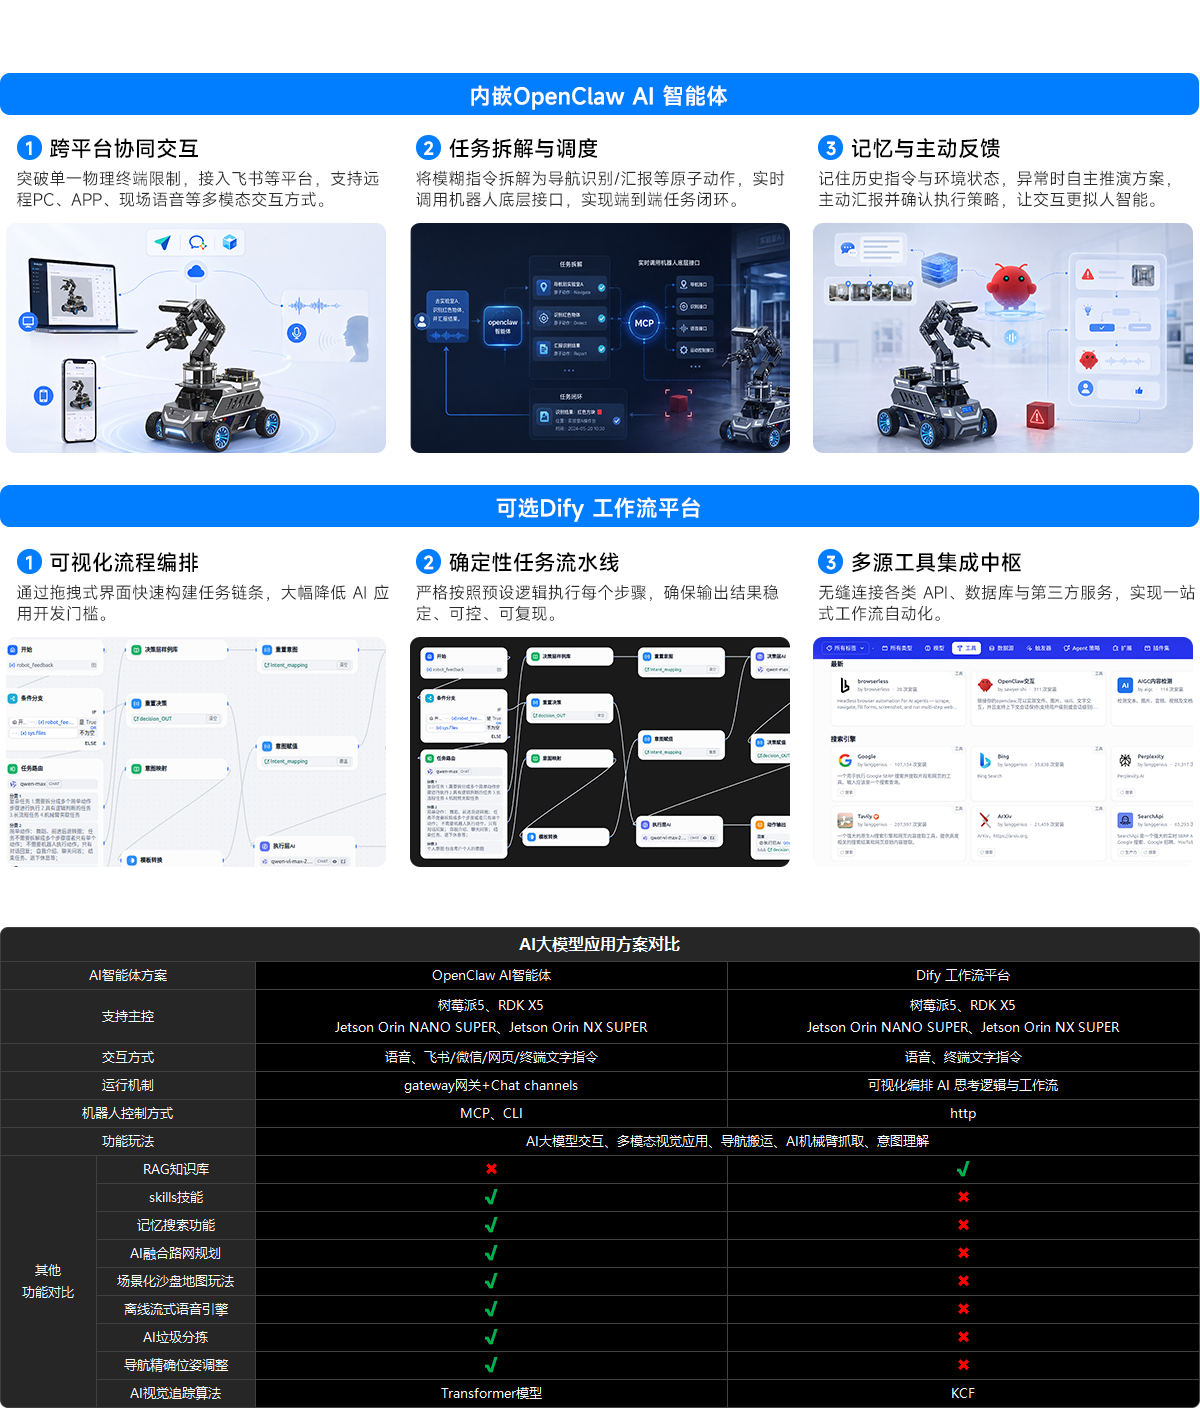
通过 OpenClaw 将复杂的工作逻辑转化为skills 技能集,支持AI自主调用skills技能。
内置机器⼈通⽤ MCP、CLI 协议接⼝,让AI快速对接机器人、⼀键联动部署。
摆脱死板设定,面对任务外的异常情况,能自主思考并迅速执行补救策略。
赋予机器人记忆搜索能力,遇相似场景可搜索历史记忆,按既定流程完成任务。
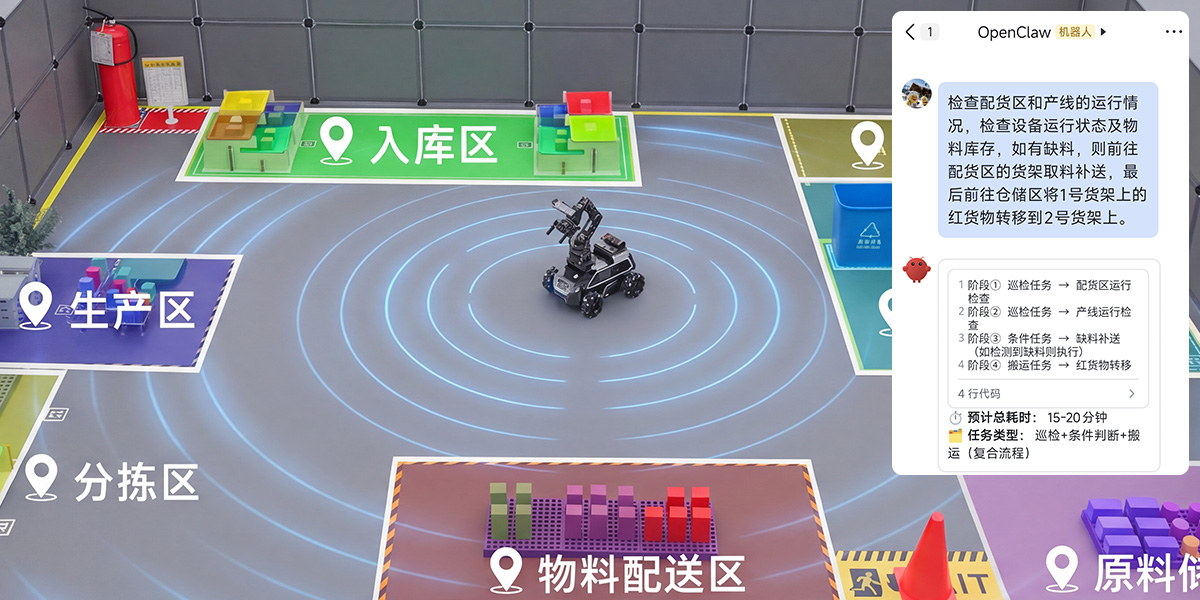
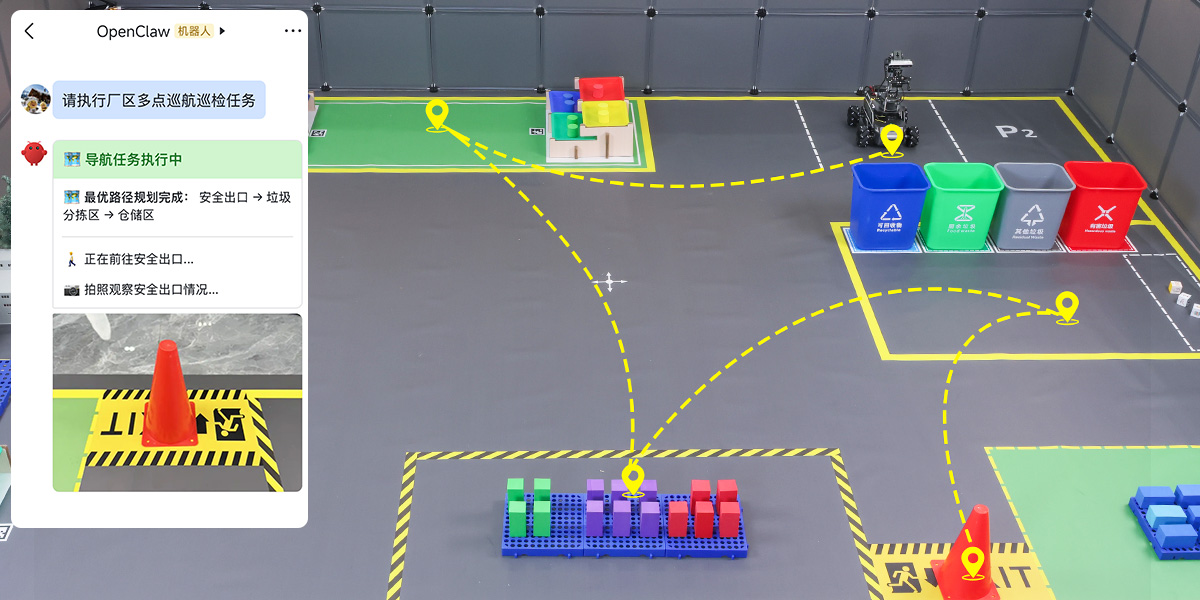
依托多模态大模型的高阶逻辑推演和OpenClaw的长效任务调度,A1 Pro&M1 Pro 能将复杂指令拆解为机器人可执行的连贯动作,实现从模糊语义到精准作业的自动化闭环。
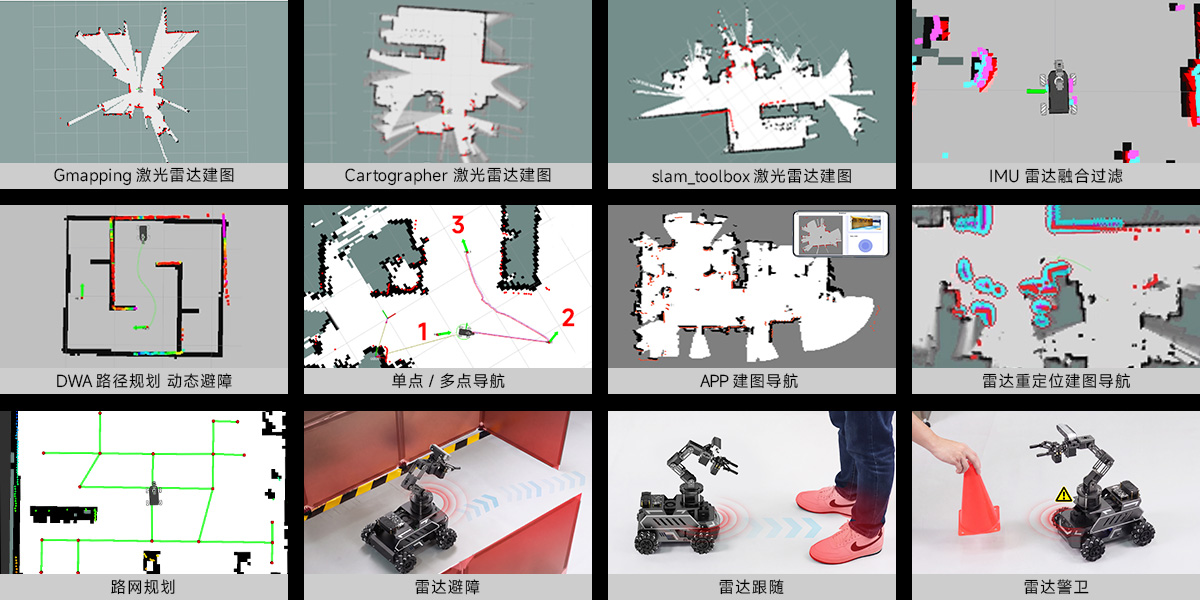
A1 Pro&M1 Pro 能够理解现场环境并建立空间认知。在多点巡航中,它不仅能自主规划最优路径、灵活避开动态障碍,更能在移动中分析视觉信息,完成导航与交互任务。
A1 Pro&M1 Pro 能够精准捕捉视野内的信息,并分析现场数据,将物理环境信息自动汇总转化为直观的决策报表,真正打通从'现场感知'到'数据交付'的智能化闭环。
依托全局态势感知,A1 Pro&M1 Pro 在面临异常状况或模糊指令时,能够主动排查现场,提出最优的替代方案并请求授权,确保业务流程高效流转不中断。
A1 Pro&M1 Pro 借助多模态AI大模型,可以实时研判现场环境,让机器人能够自主调用抓取搬运等底层算法及程序,大幅提升复杂作业场景下的效率。
依托日常交互沉淀的环境记忆,A1 Pro&M1 Pro 能记住历史目标物与场景关联,在面临相似场景时,机器人可自主唤醒并复用历史执行策略,实现认知与行动的高效闭环。
A1 Pro&M1 Pro 依托 AI 大模型进行调度决策,将 OpenClaw 与 SLAM 路网深度融合,使机器人能够按照固定路线在不同点位间穿梭,适配工厂固定作业路线的应用场景。
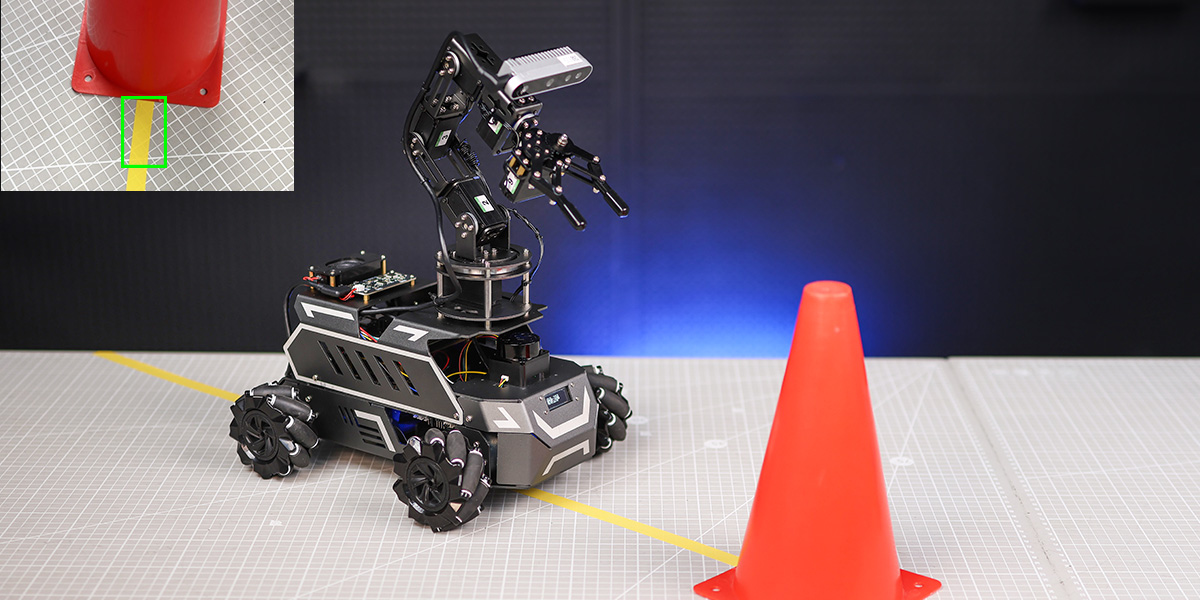
通过大模型语义理解与视觉分析,精准识别并追踪彩色线条,实现自主巡航。
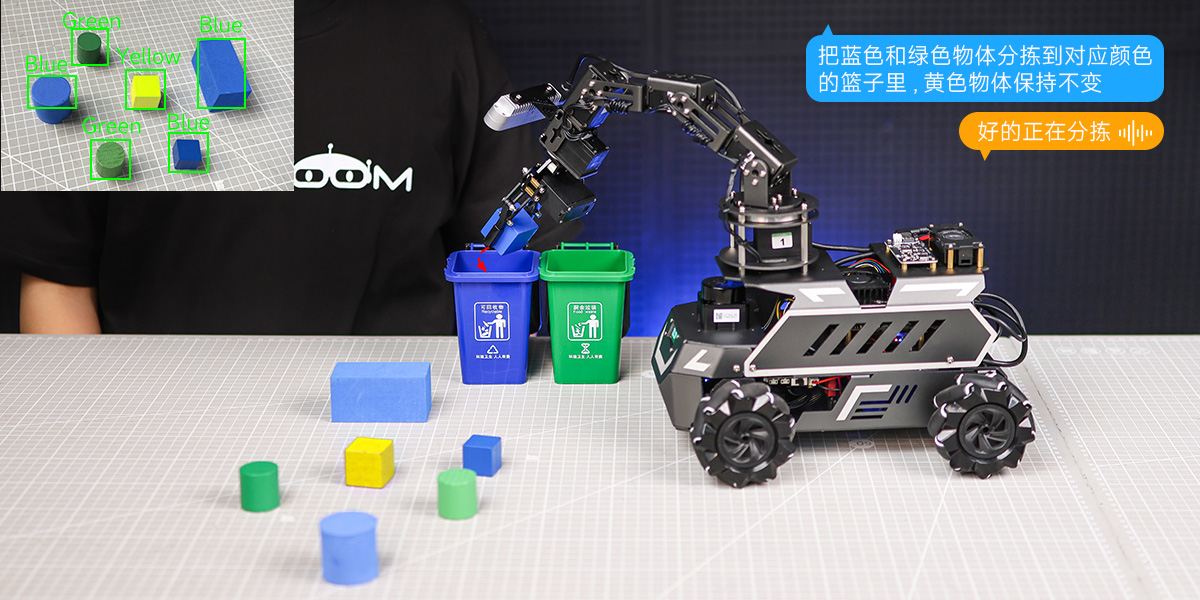
精准识别视野范围内的目标物品,结合语音指令自主决策,实现智能分拣。
根据用户指令对视野中的动态追踪目标,精准完成抓取,并自主放置至指定位置。
理解复杂语音指令,自主规划路径,高效完成物品搬运任务。