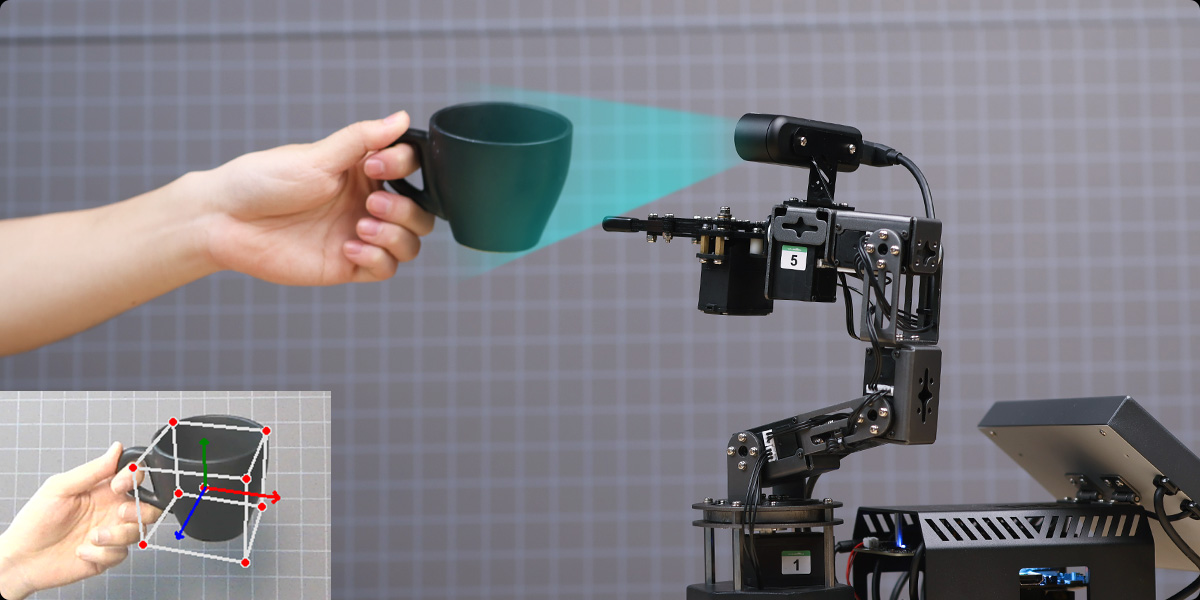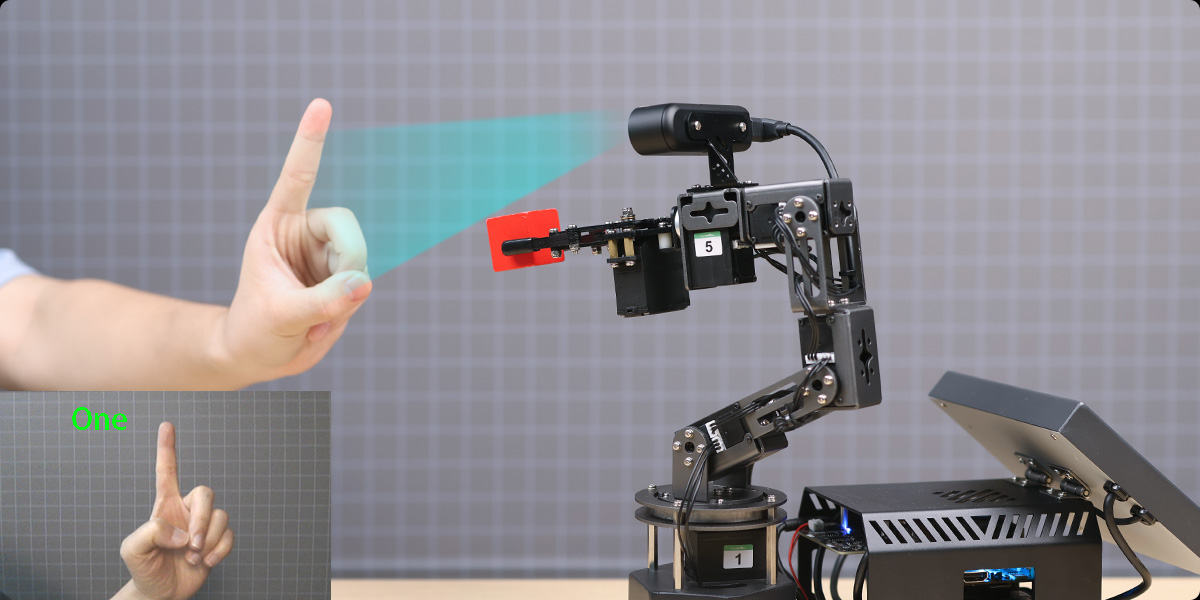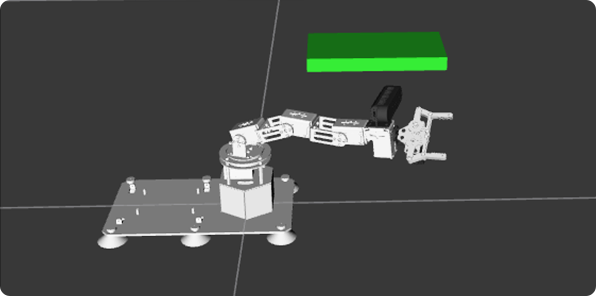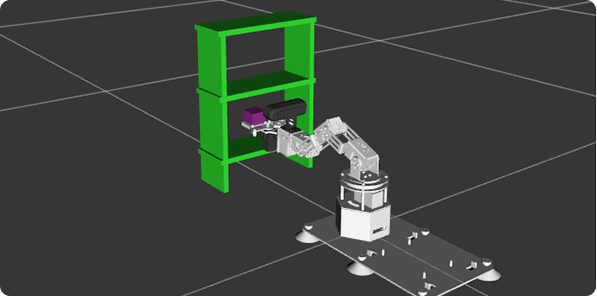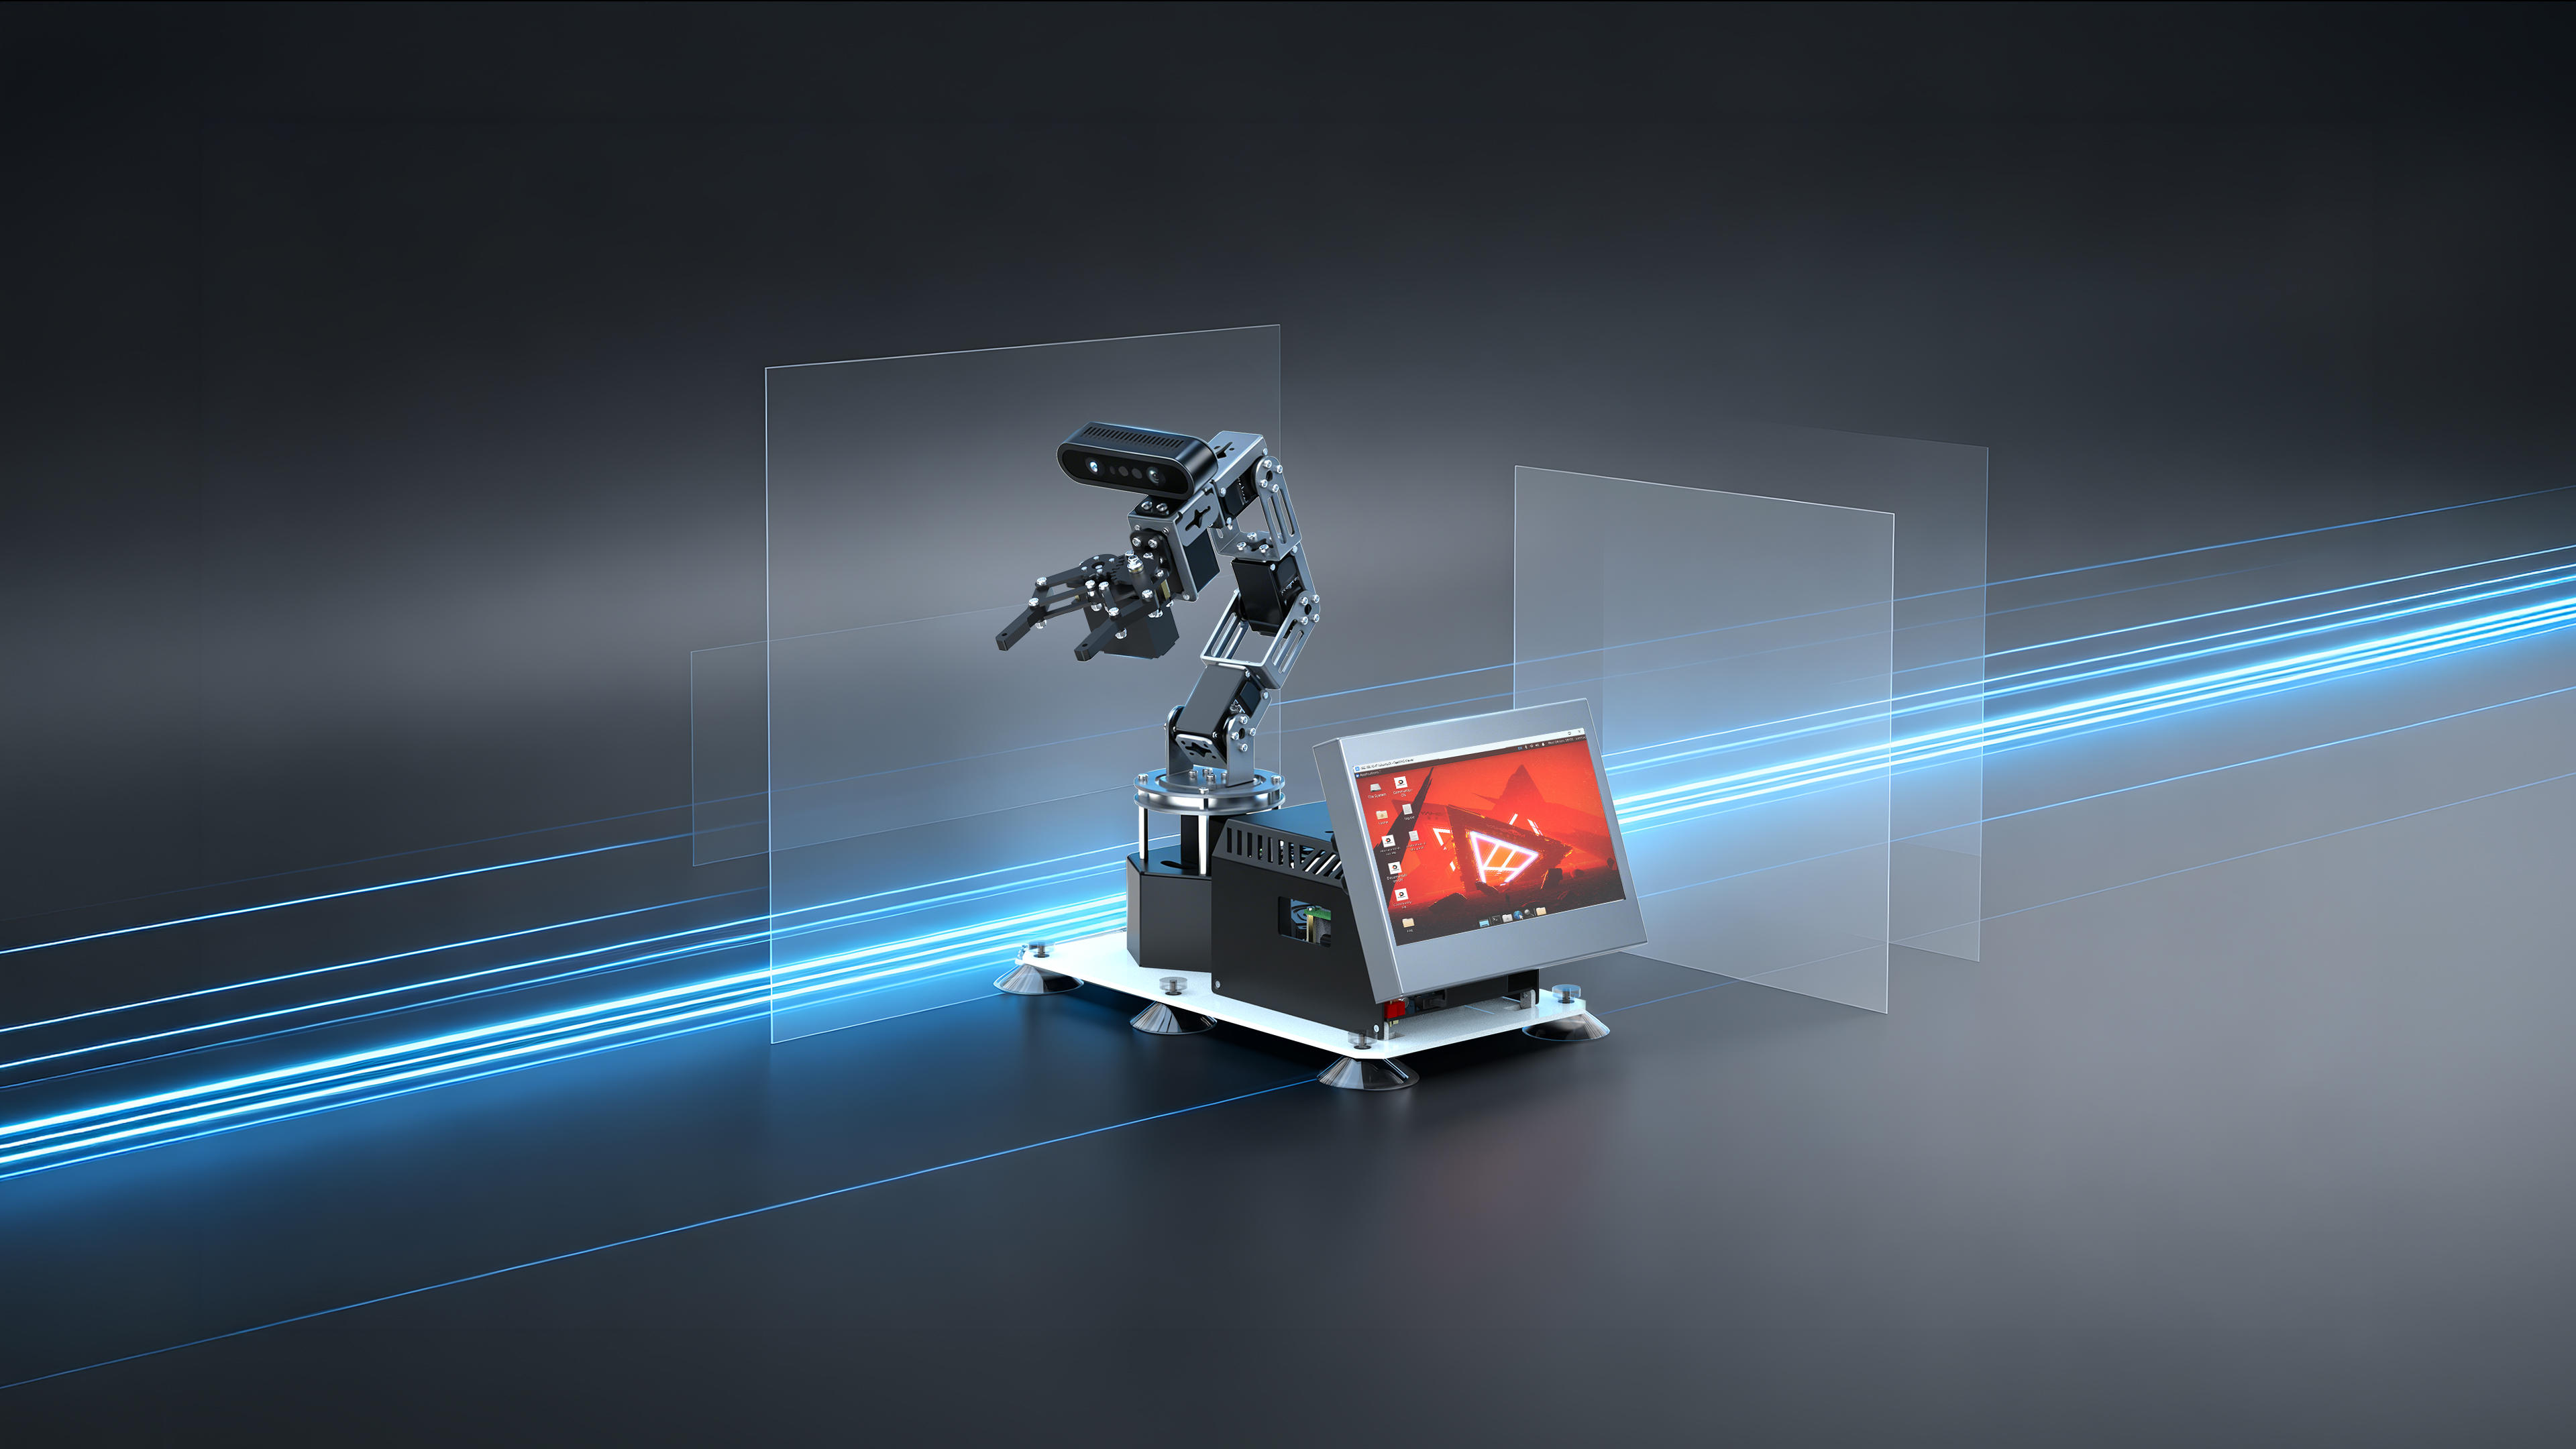
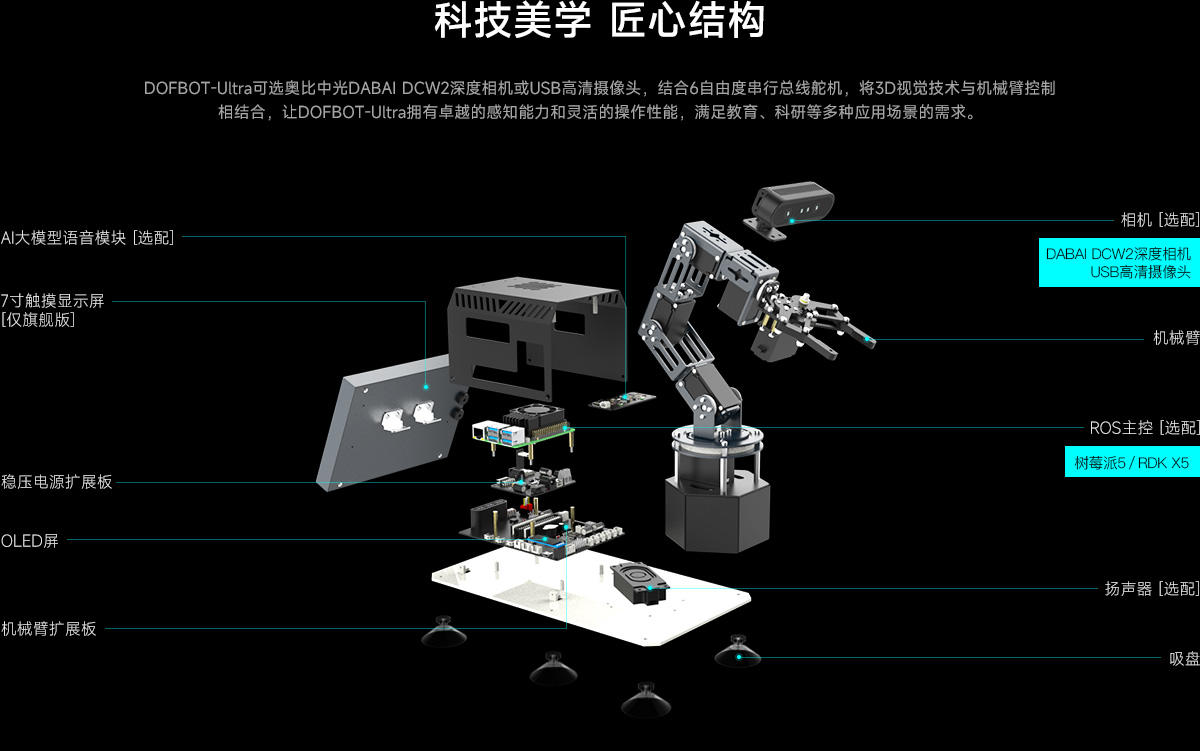
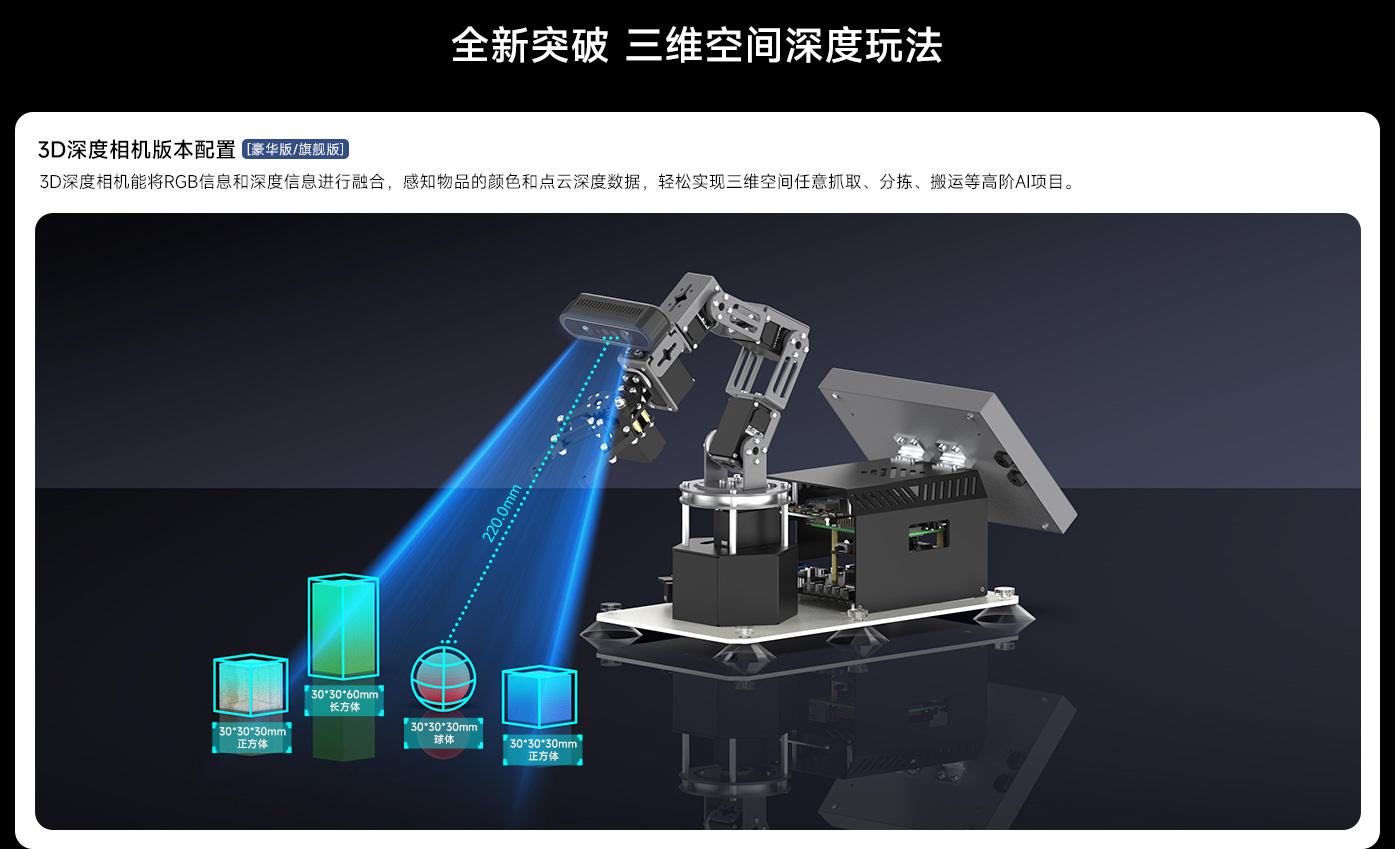
搭载奥比中光DABAI DCW2双目结构光3D深度相机,能够精确测算出物体距离、形状、高度、体积等信息,从而实现三维空间中的抓取、分拣、搬运等高阶AI项目。
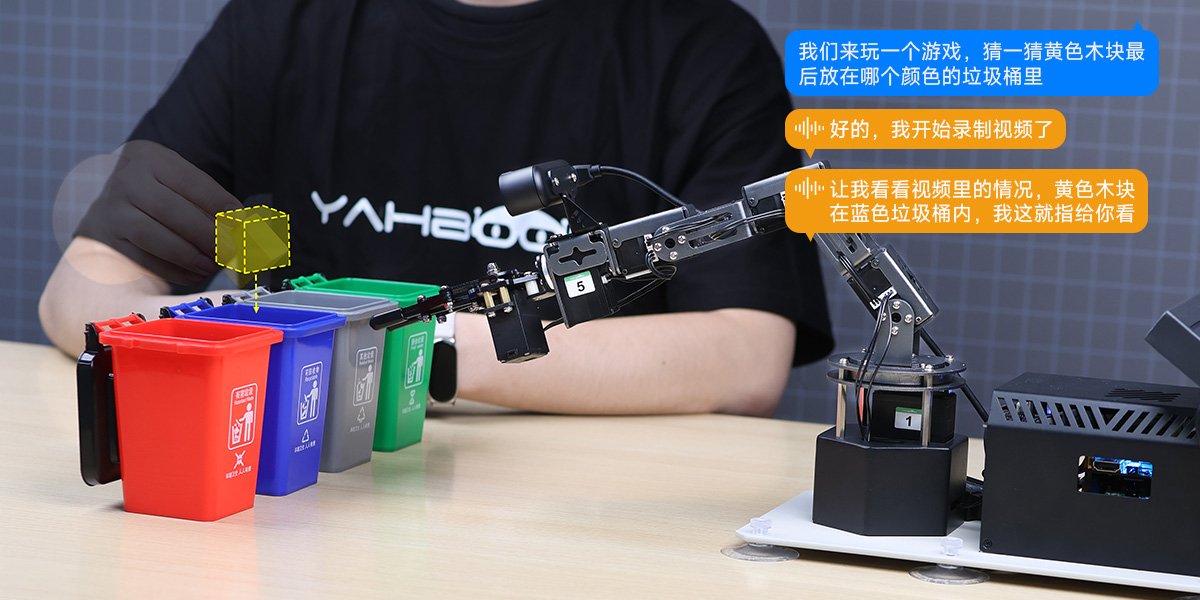
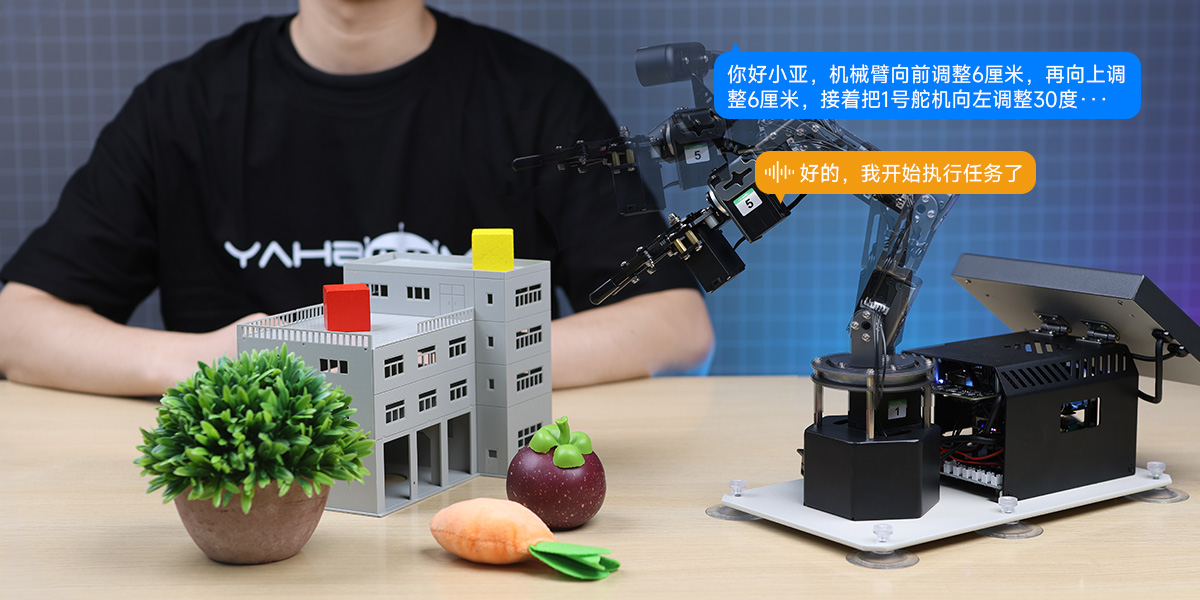
借助AI多模态大模型的视觉分析能力,DOFBOT-Ultra可对视频中的场景、物体及时序进行动态解析。
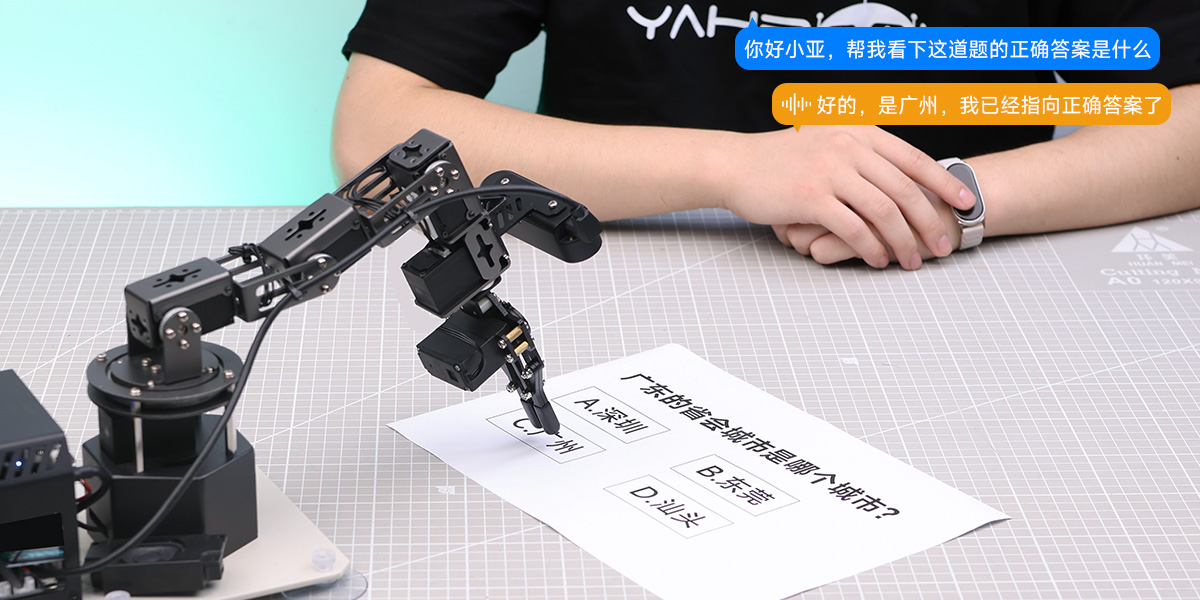
基于大模型的语义理解能力,DOFBOT-Ultra能够解析用户的语音指令,并执行对应的动作,实现自然流畅的语音控制。
基于视觉大模型环境理解能力,DOFBOT-Ultra可以识别画面内的目标物品,并获取其位置参数,根据指令实时调整机身姿态,将其夹取到指定位置。
将大模型与3D深度视觉相结合,机械臂能够识别并定位三维空间内的任意物体,并根据用户的指令,实现三维空间中的物品分拣。
通过AI多模态大模型的深度分析能力,机械臂能够智能分析画面中木块高度,并按照用户设定的条件自动执行分拣任务。
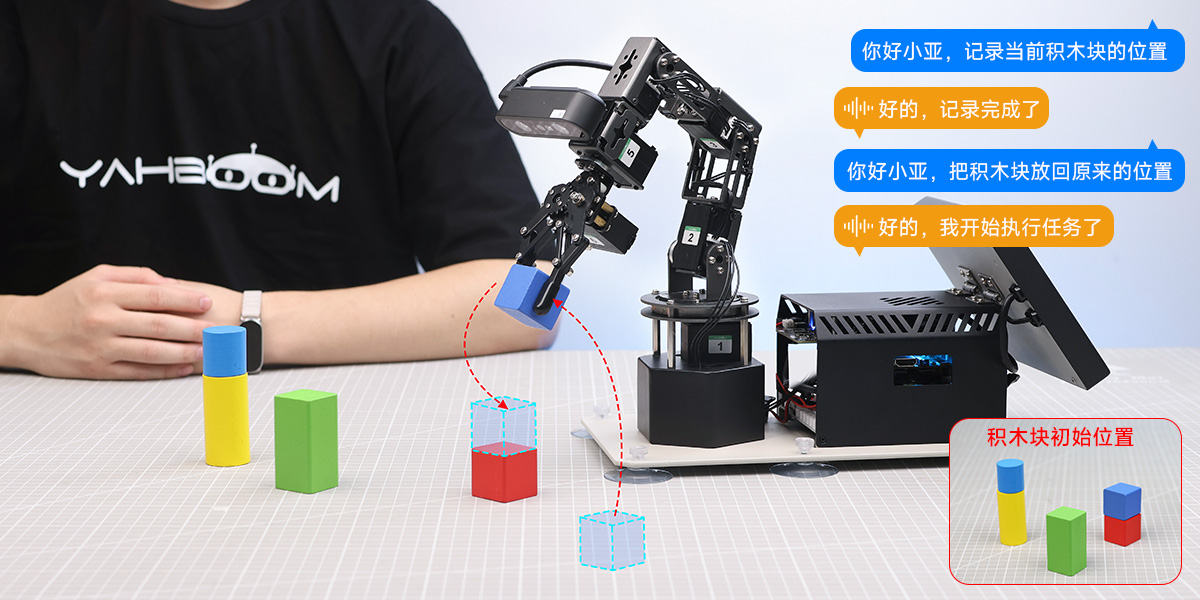
借助多模态大模型的逻辑推理能力,DOFBOT-Ultra能记录场景中物体的初始位置,即使用户打乱布局,也能通过机械臂将其复位。
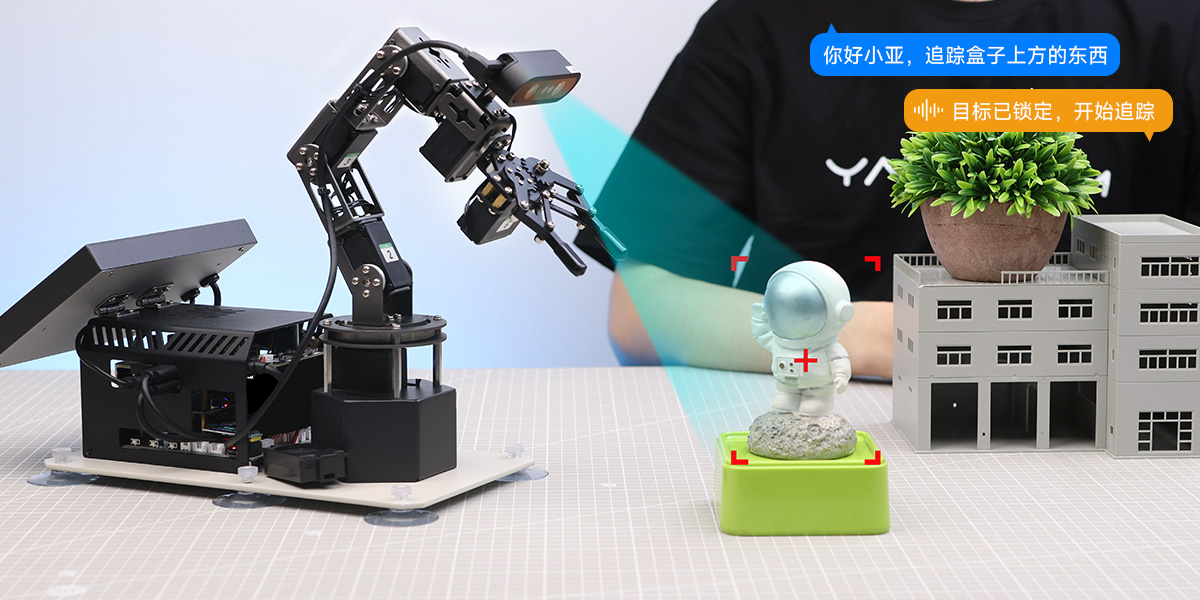
通过将大模型与KCF目标追踪算法相结合,DOFBOT-Ultra可以追踪视野范围内的任意物品,并实时追踪锁定目标物品。
通过将大模型与YOLO26算法相结合,DOFBOT-Ultra能够识别画面中带有垃圾图案的木块,并根据用户的语音指令,执行垃圾分拣任务。
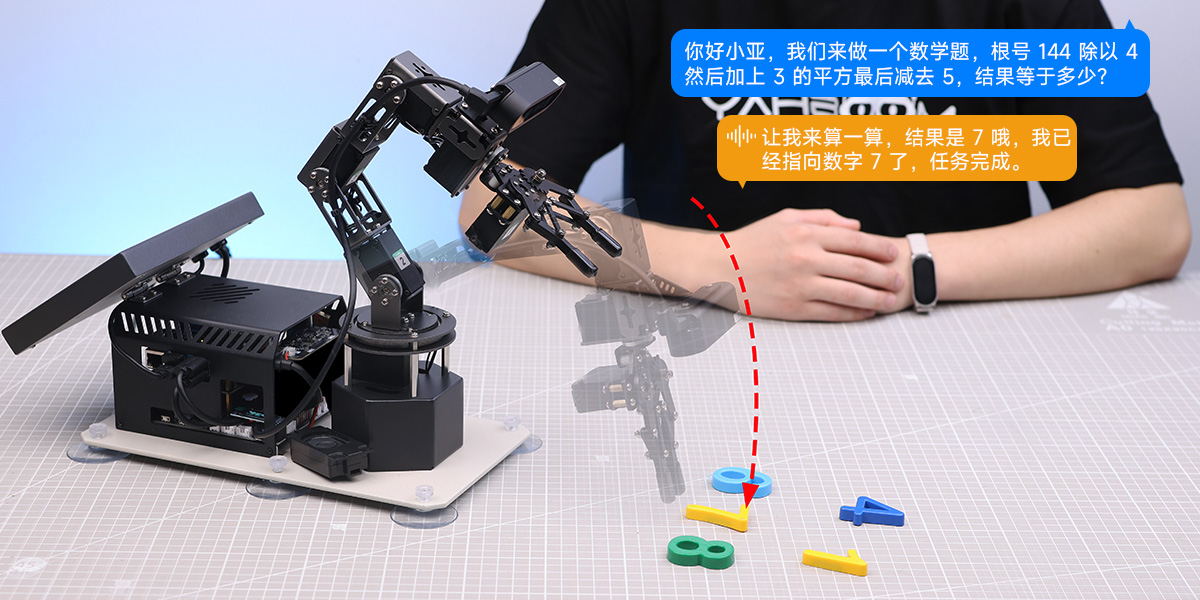
通过扩展RAG知识库,DOFBOT-Ultra可解析用户意图与场景信息,理解用户的潜在需求,自主进行任务规划与动态响应。
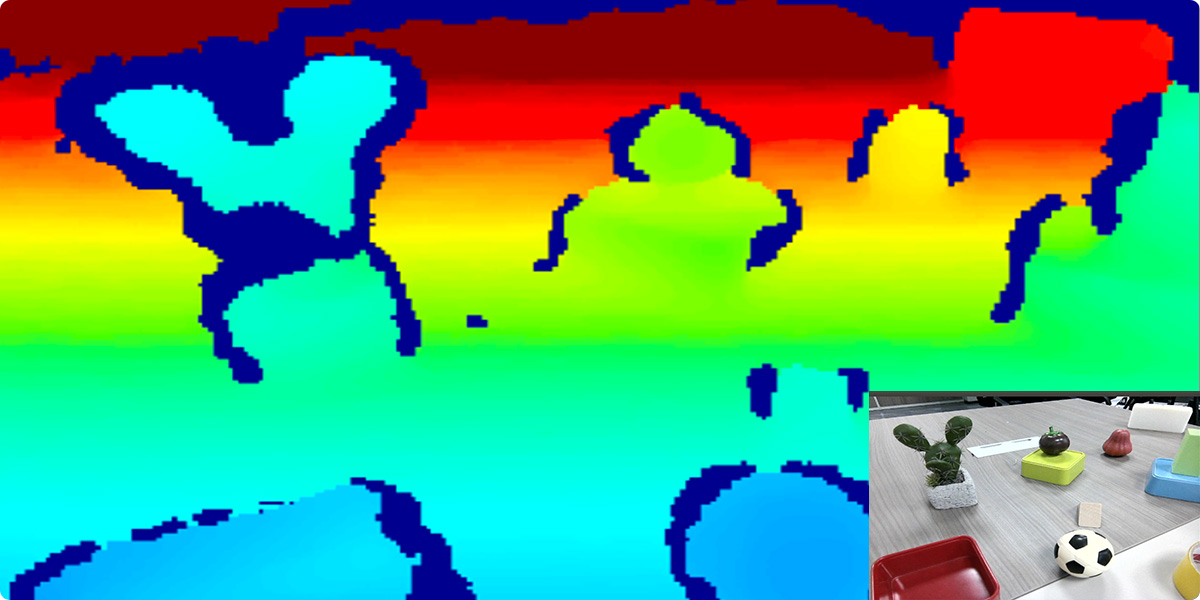
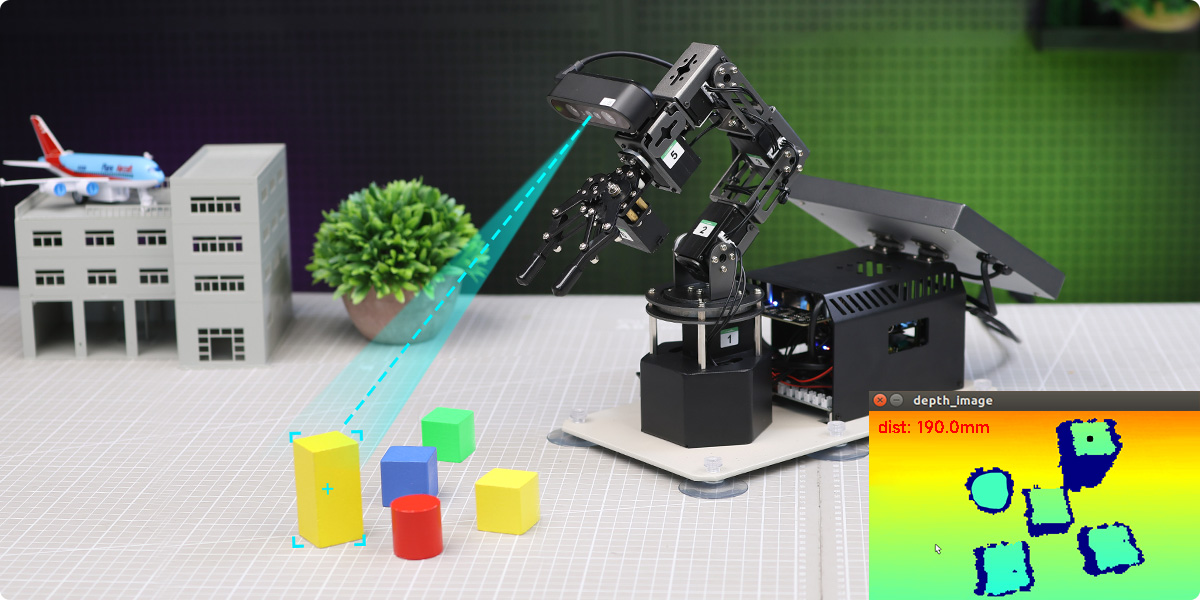
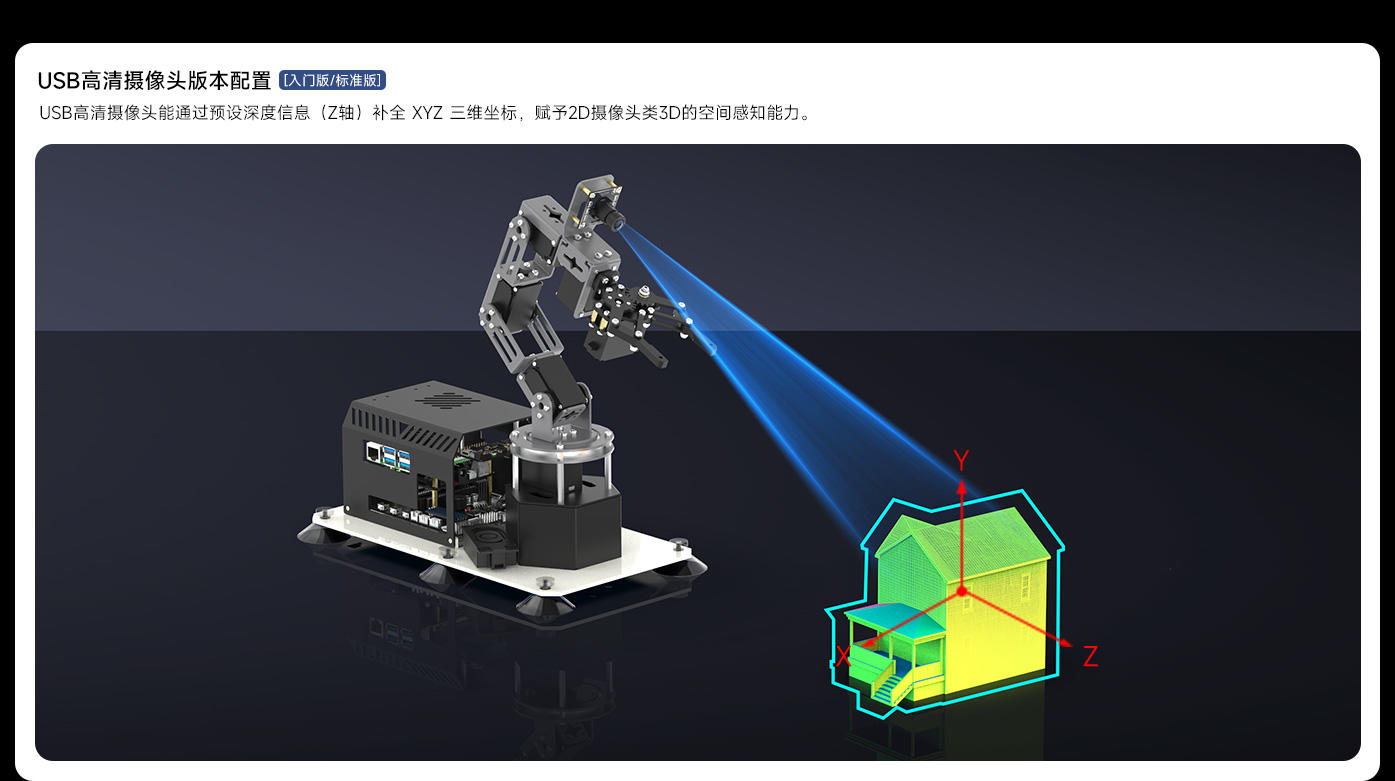
DOFBOT-Ultra通过深度相机相应的API,能够获取探测环境的深度图、彩色图、点云图,进而得到目标物品的RGB数据、位置坐标和深度信息。
通过获取物品的深度点云数据,能够获取物品与深度相机之间的距离,进而在三维空间中进行物品定位、分拣、追踪。
通过获取物品的深度点云数据,能够识别出物品的高度,进而对高度异常物品进行清除。
通过获取物品的深度点云数据,识别物体形状及高度后,可进行物体的体积测算。
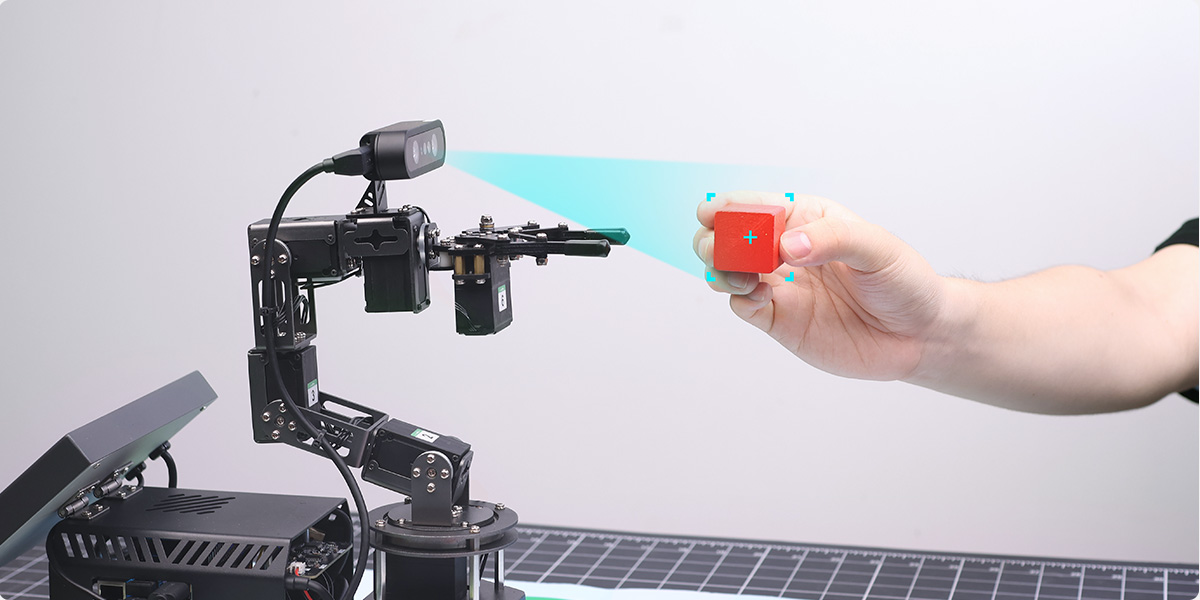
机械臂可以提取自定义颜色进行机械臂颜色追踪,实现眼随手动。
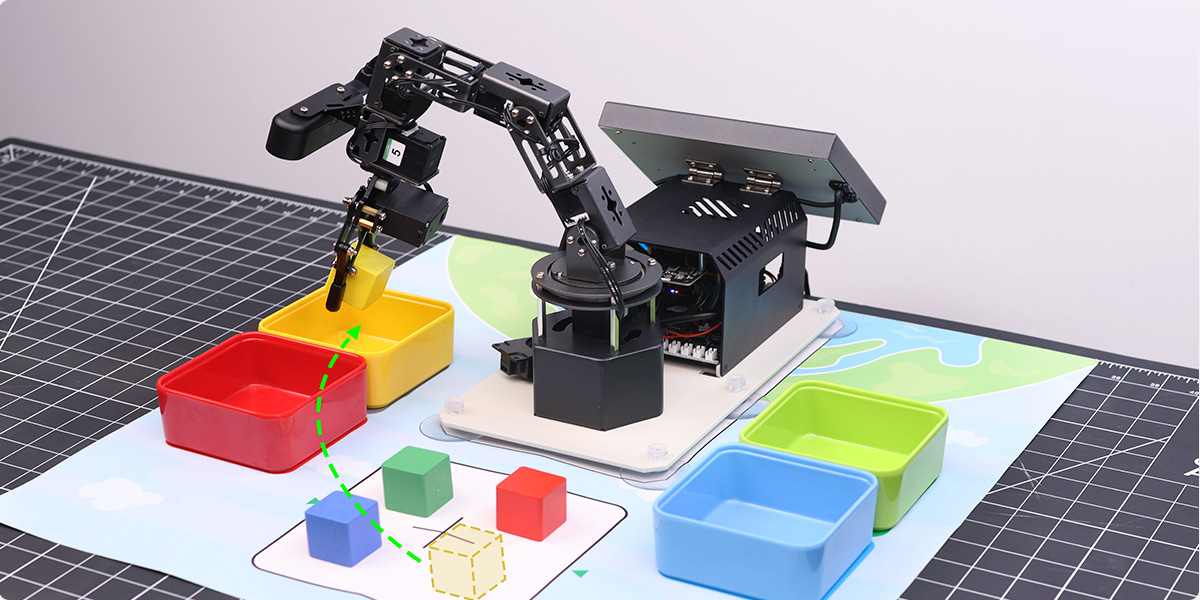
将木块放置到地图识别区域内,机械臂会自动分辨当前的颜色并将木块夹到地图(标配)对应颜色区域。
将木块放置到地图识别区域内,机械臂会自动分辨当前的颜色并将木块夹到地图对应颜色区域。
选择机器人喜好颜色,它将会前后跟随目标颜色你进我退,你退我进。
检测当前画面是否有人脸,识别到人脸后进行标记并跟随移动。
可以识别不同的AprilTag标签码,并判断出标签码方块的位置,实现智能码垛堆叠。