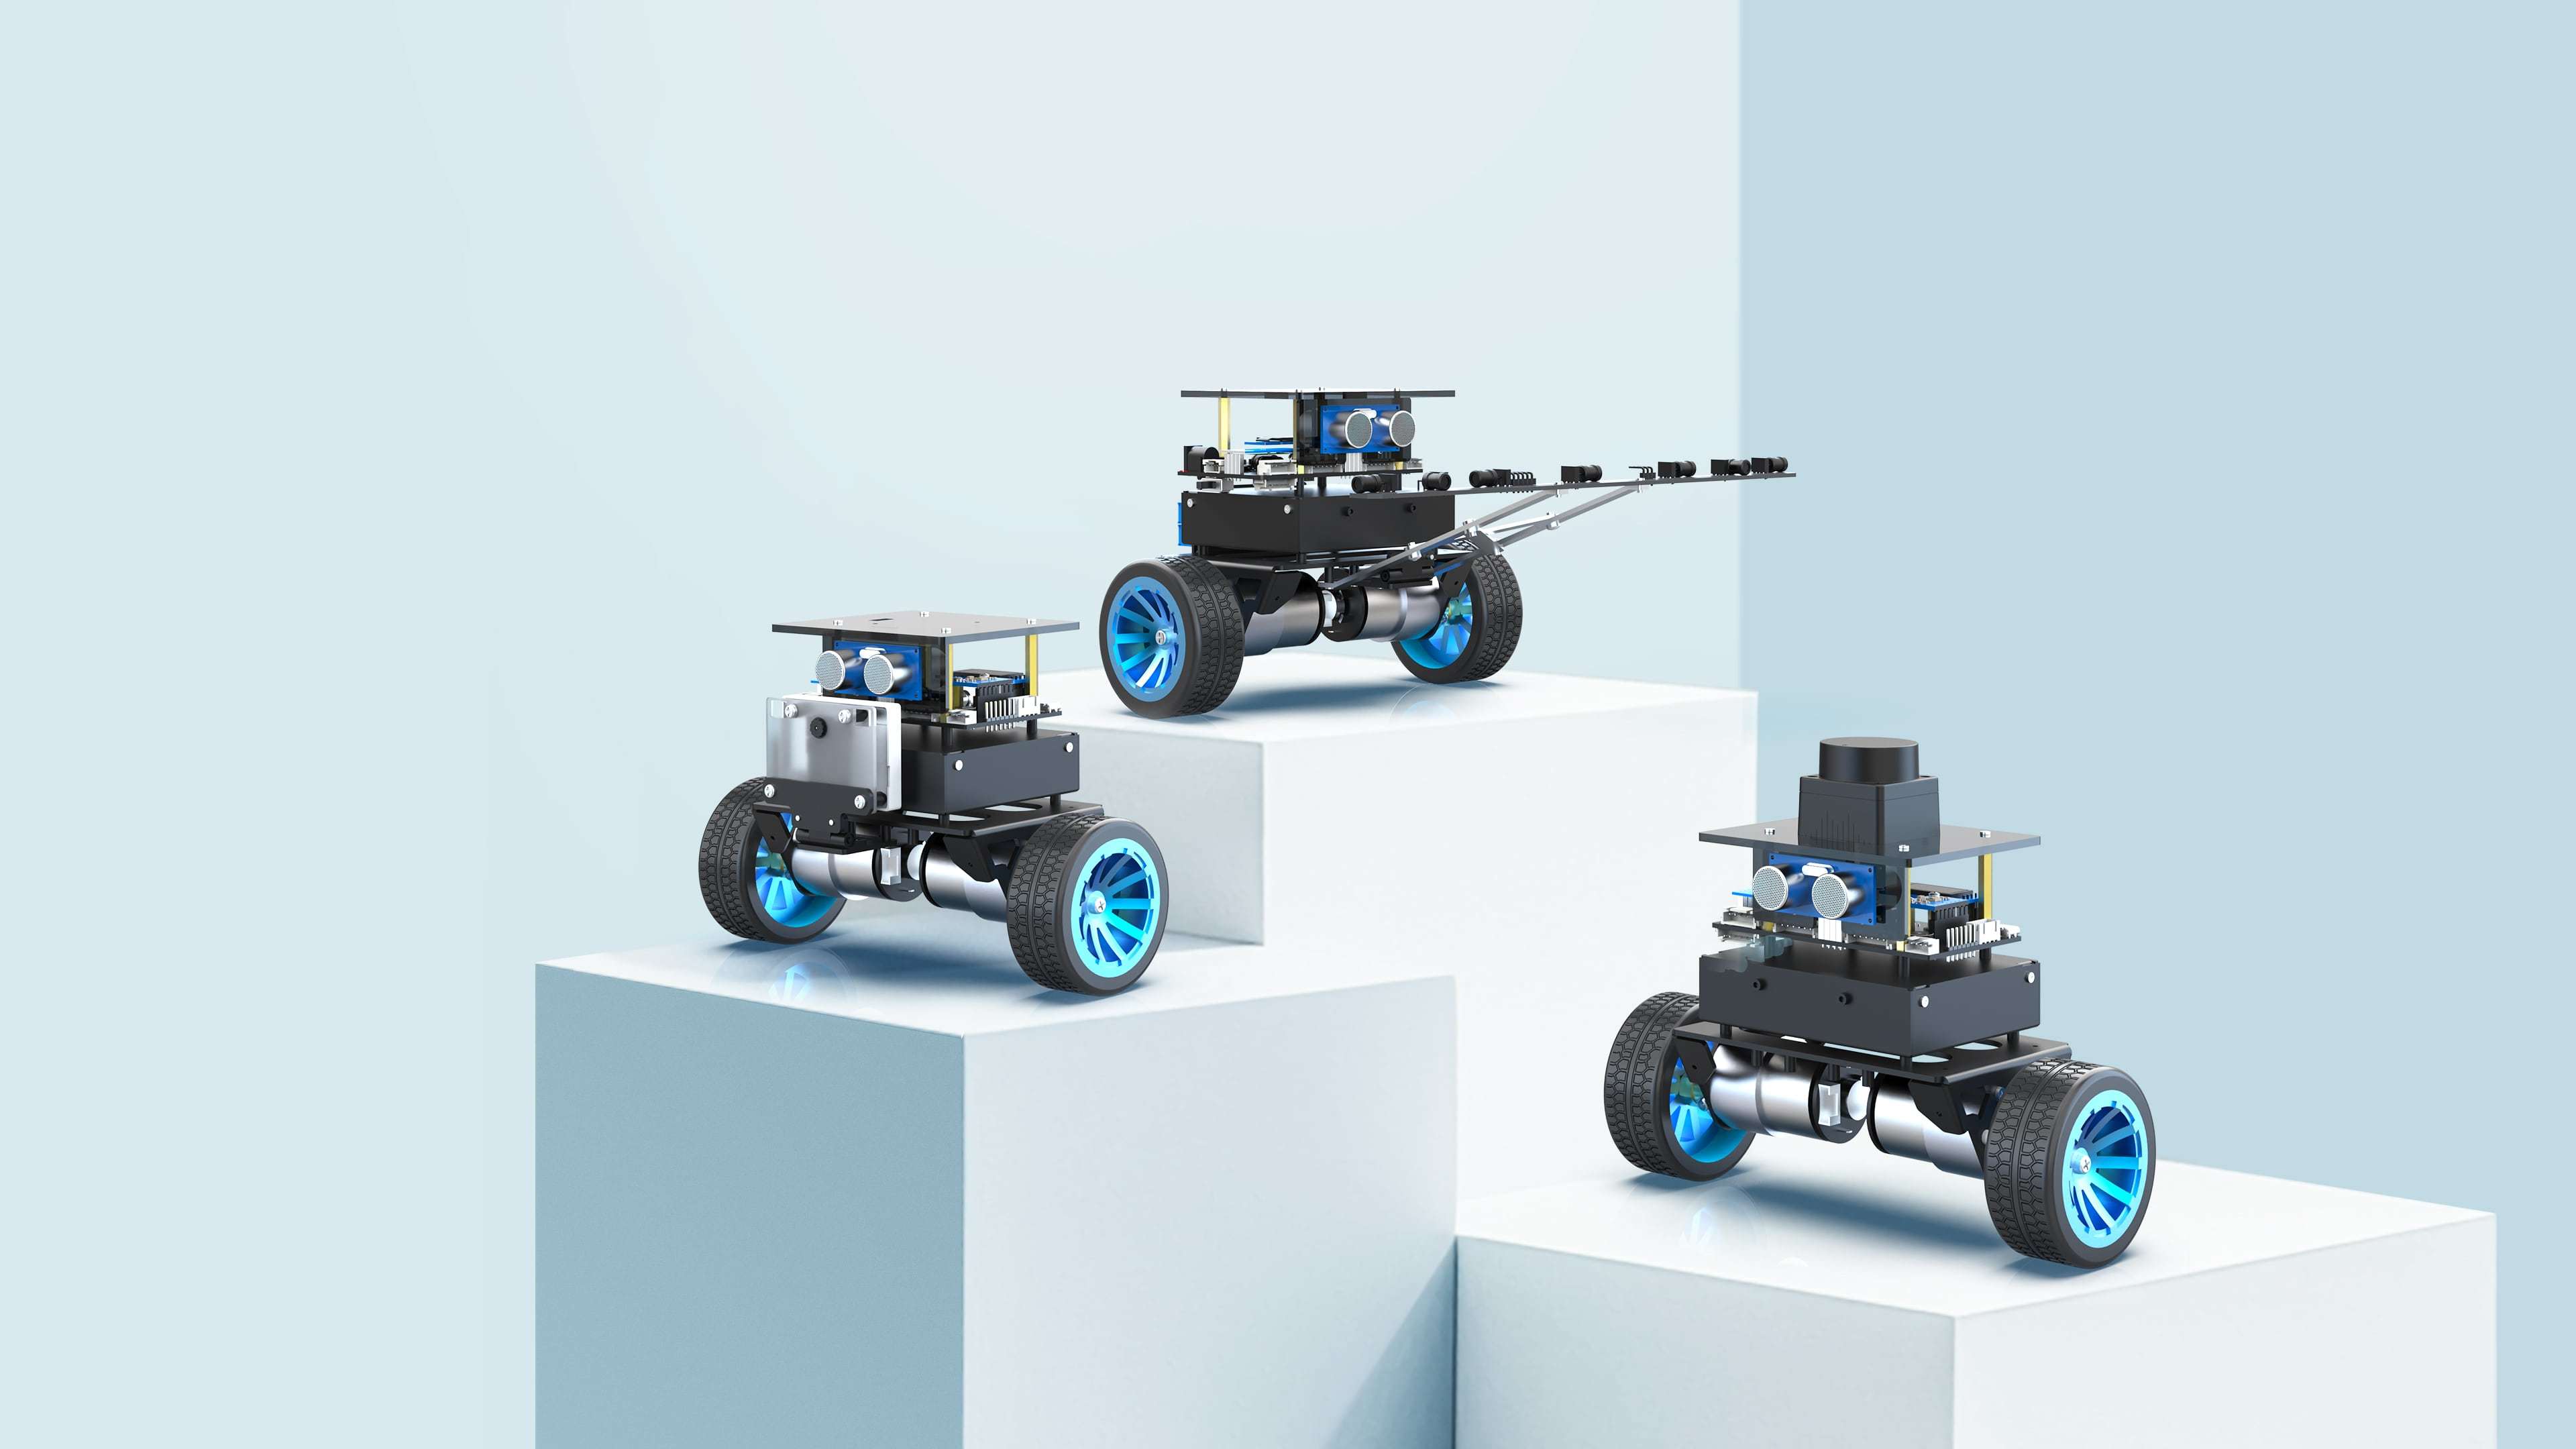


2mm厚度金属板,表面烤漆磨砂处理,配备大功率带AB相编码器减速电机。


借助高性能六轴IMU,小车能够检测到放置在地面的动作,并自动启动平衡系统。而当小车处于直立状态并被垂直提起时,会通过六轴IMU识别这一动作,并自动关闭平衡系统。
平衡车采用三层结构设计,上层平台可随意载物/DIY拓展。搭配1:30减速比大扭矩编码器电机,可实现负载重量高达4KG,超越自重4倍,负重同时仍可以进行遥控。
凭借卓越的平衡能力和强劲的动力系统,平衡车能够轻松克服30°左右的坡度挑战,确保行驶过程中的平稳与安全。
小车具备超声波避障和跟随功能,可以在两者间自由切换,避障模式下,小车可以躲避前方障碍物。跟随模式下,小车可以跟随前方的指引物。
配备OLED显示屏,支持显示平衡车当前模式、小车电压,随时掌握小车实时状态。


可实现1.6~2cm宽度的黑线循迹,支持直角转弯、交叉路段等高难度巡线,甚至可以超锐角掉头。
可通过2.4G无线手柄对平衡车进行遥控,控制平衡车前进、后退、左右转,还可以进行速度控制。
可通过CCD摄像头获取图像,根据图像像素灰度值检测黑线实现CCD视觉巡线功能,OLED屏幕可实时显示巡线状态。
平衡车可通过电磁模块快速感应并追踪电磁信号,实现高速电磁巡线,相比红外和CCD摄像头巡线,电磁巡线的速度更快。


雷达与墙面保持一定距离,沿墙面直线行驶,若遇到拐角将转弯90°继续沿墙面行驶。
平衡车通过雷达检测周围最近的目标,控制平衡车正面始终朝向此目标。
平衡车沿指定路线巡逻,当雷达检测到障碍物时,车辆停止并触发蜂鸣器报警。
平衡车通过雷达对环境进行扫描检测,选择距离近的目标进行跟随移动。
平衡车通过雷达实时检测周围环境,在前进中避开障碍物。


K210视觉模块识别颜色线条,通过串口传给平衡车,平衡车获取到线条的位置和方向,可实现视觉巡线功能。
K210视觉模块识别色块颜色,通过串口传给平衡车,平衡车根据色块的位置和大小进行跟踪。
K210视觉模块识别图码信息,通过串口传给平衡车,平衡车获取图码信息后执行相应动作。
K210拍摄多张同一物体的照片,提取共同特征,学习识别该物体。通过比较当前图像与记录图像的相似度来判断物体类别,并显示类别名称。
k210视觉模块可以识别画面中的手写数字,并显示识别的数字。

