

采用TOF测距方式,抗70KLux~100Klux的强光照射,支持室内、室外建图导航,测量半径可达30m,测量盲区仅为5cm,5米内测距误差±6cm,采样频率20000次/s,扫描频率5HZ~12HZ,支持512000bps通讯速率,测量速度既快速又准确。


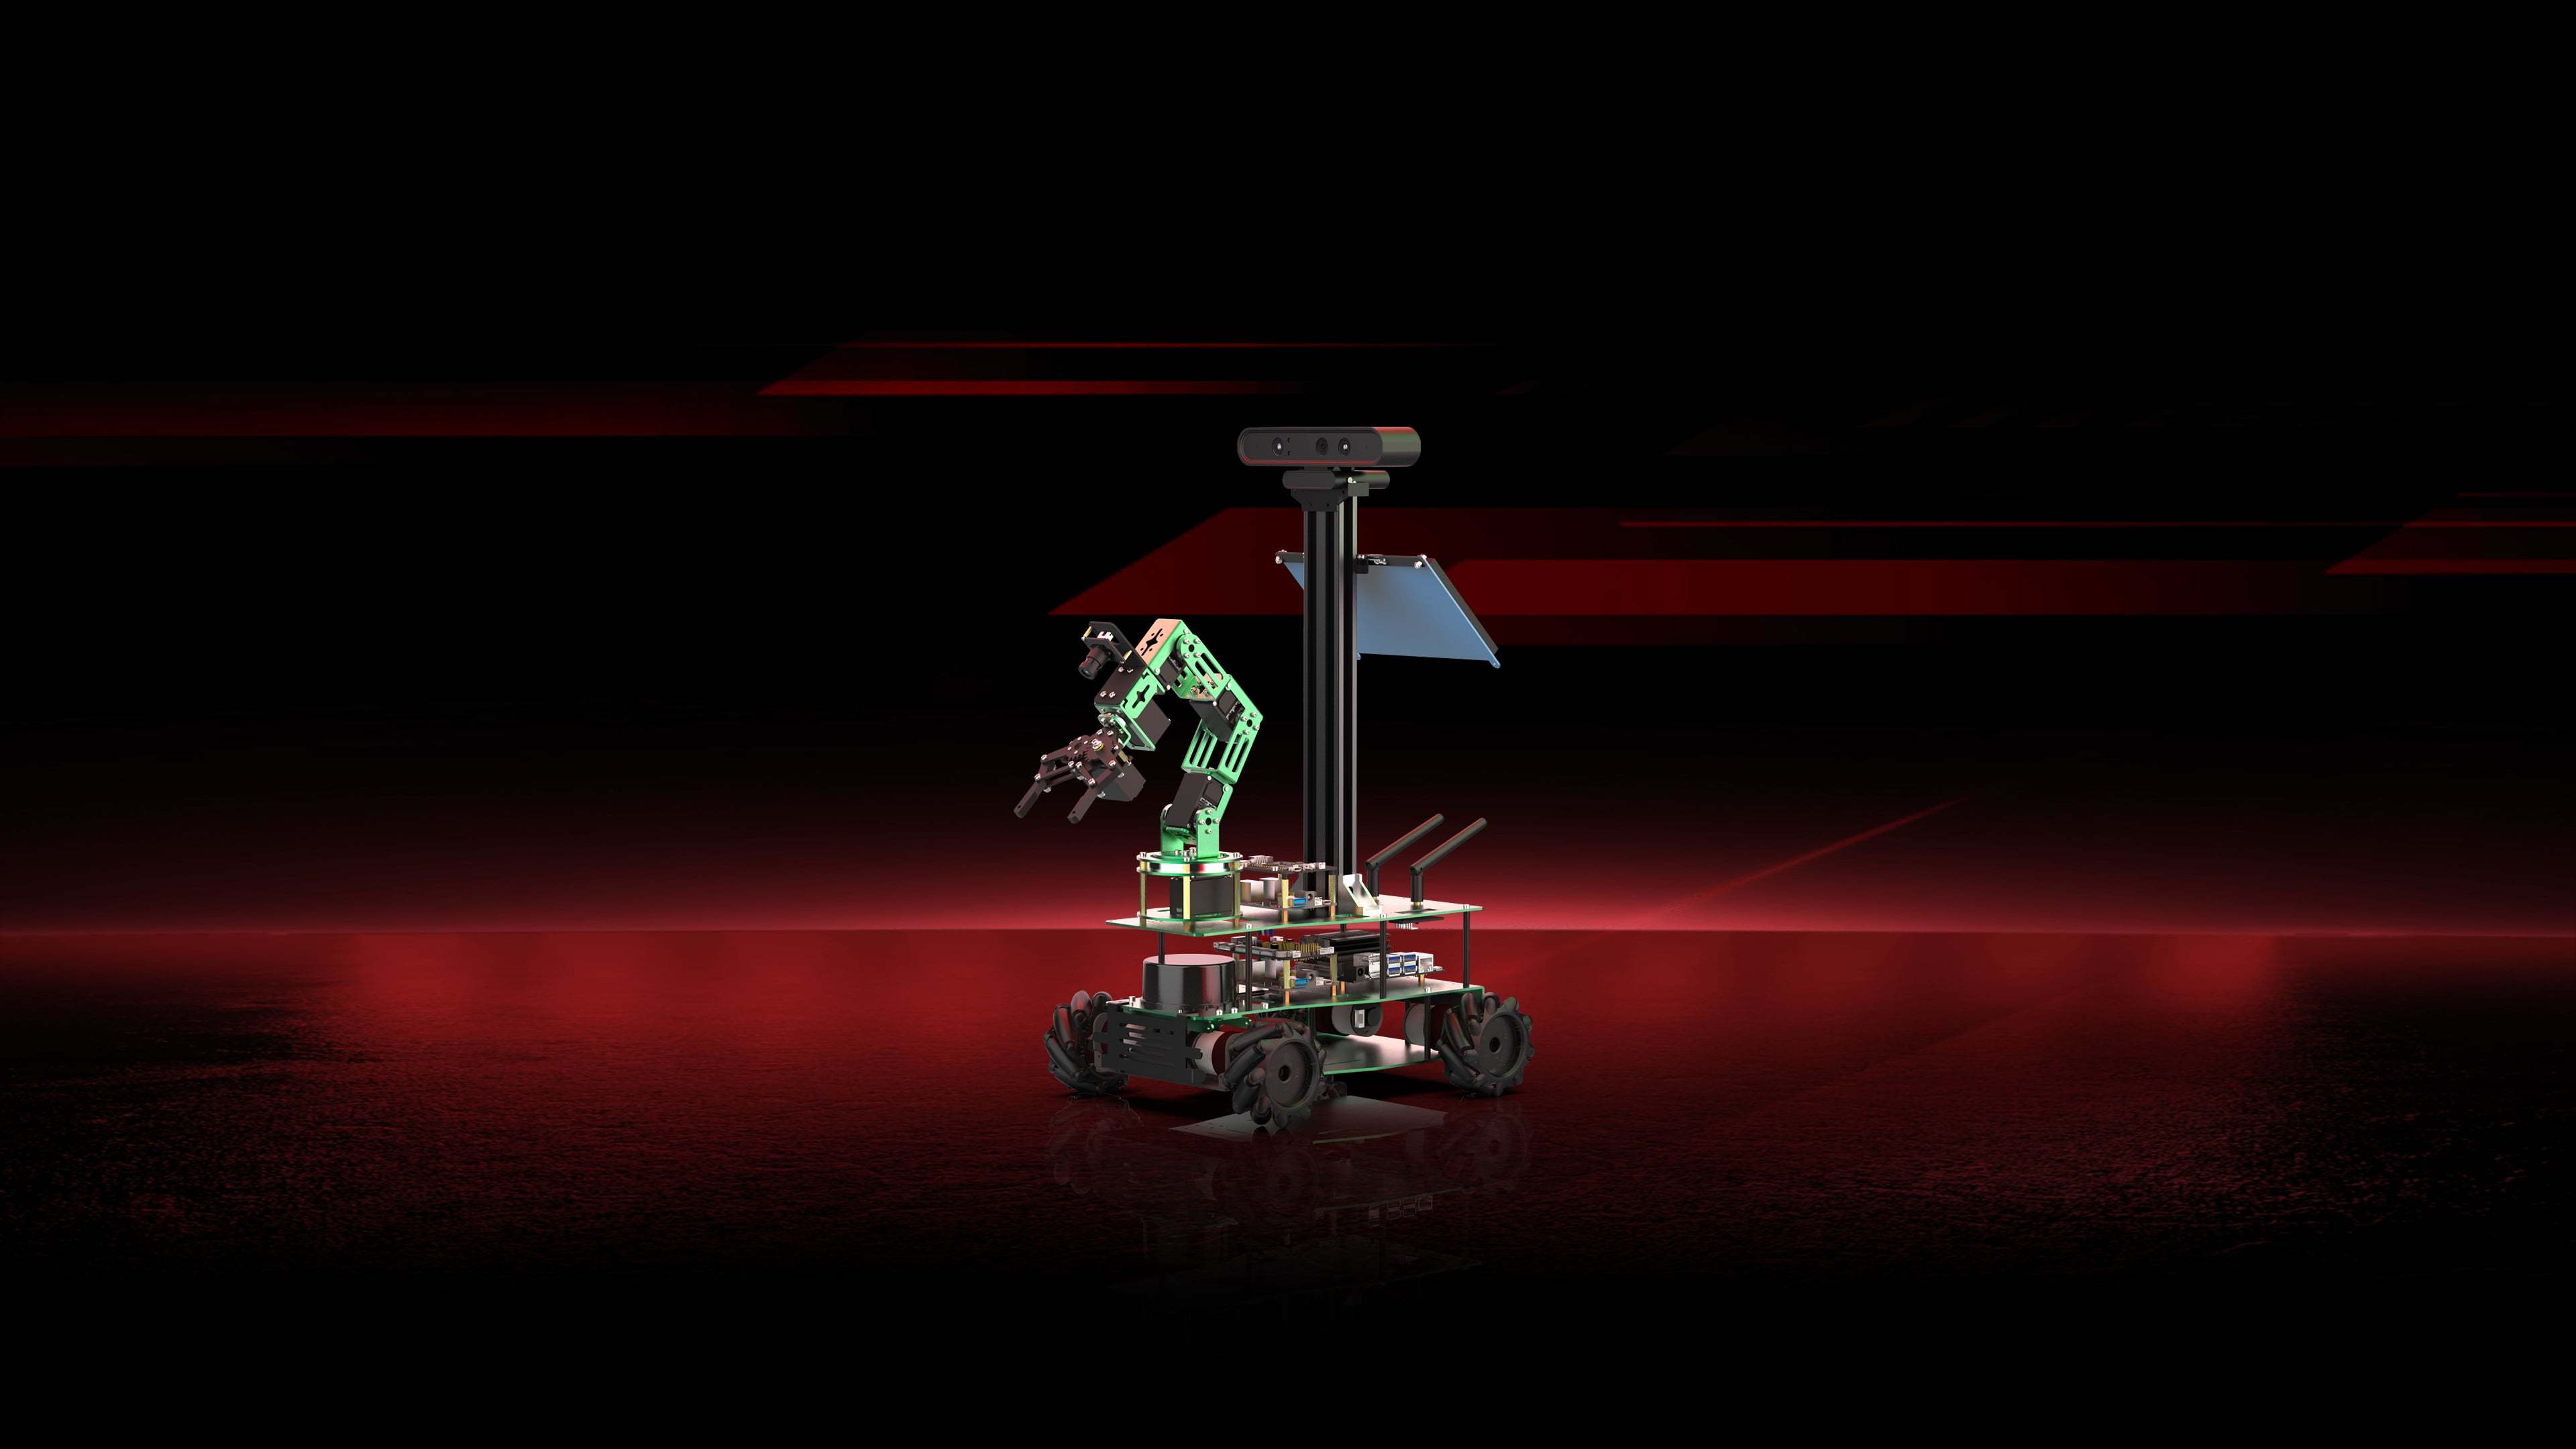
ROSMASTER X3 PLUS搭载了双摄像头,可以通过摄像头实现手势控制机械臂运动、手掌控制机械臂识别跟踪、手臂自动控制机械臂动作等人体特征识别互动等功能。
实物等比例全还原模型仿真,RVIZ工具可视化操控。支持拖拽、预设位置控制、显示笛卡尔路径机械臂运动避障等功能。
在自动驾驶过程中,机械臂可自主清理路线上面的障碍物,同时具备雷达避障的功能。
通过控制ROSMASTER识别垃圾方块,通过识别和分类的结果,机械臂将夹取方块,导航到指定位置并放下,最后回到原点。
通过控制机器人,可以让小车自主导航到目的地夹取递过来的物体,然后再搬运到指定位置。


ROSMASTER X3 PLUS支持gmapping、hector、karto、cartographer等算法建图。
ROSMASTER X3 PLUS支持路径规划,单点与多点自主导航。
专为控制ROS机器人操作系统的移动机器人而设计的APP,支持ROS1/ROS2,支持IOS和Android安装使用
激光雷达可实时检测周围环境,自主避开前方障碍物或实时跟随距离雷达最近目标进行运动。


通过MediaPipe开发框架完成手部检测、姿态检测、整体检测、面部检测、三维检测识别等功能。
支持自定义颜色选择,机器人可自动识别颜色区域巡线行驶。
基于图像的相关KCF算法可选定图像中的任意物体,实时跟随目标。
通过画面选取颜色,让机器人实时跟踪目标颜色。
支持二维码标签动态跟踪检测,并实时获取二维码位姿坐标。
KNN算法原理/Tensorflow2.0/Pytorch yolov4-tiny/yolov5/yolov11和TensorRT加速。
ORB-SLAM2是一个支持单目、双目、RGB-D相机的开源SLAM框架,能够实时计算相机的位姿并同时对周围环境三维重建,在RGB-D模式下可以得到真实尺度信息。


